图灵奖得主同台!清华系黑马亮出物理AI王牌,比LeCun早一年
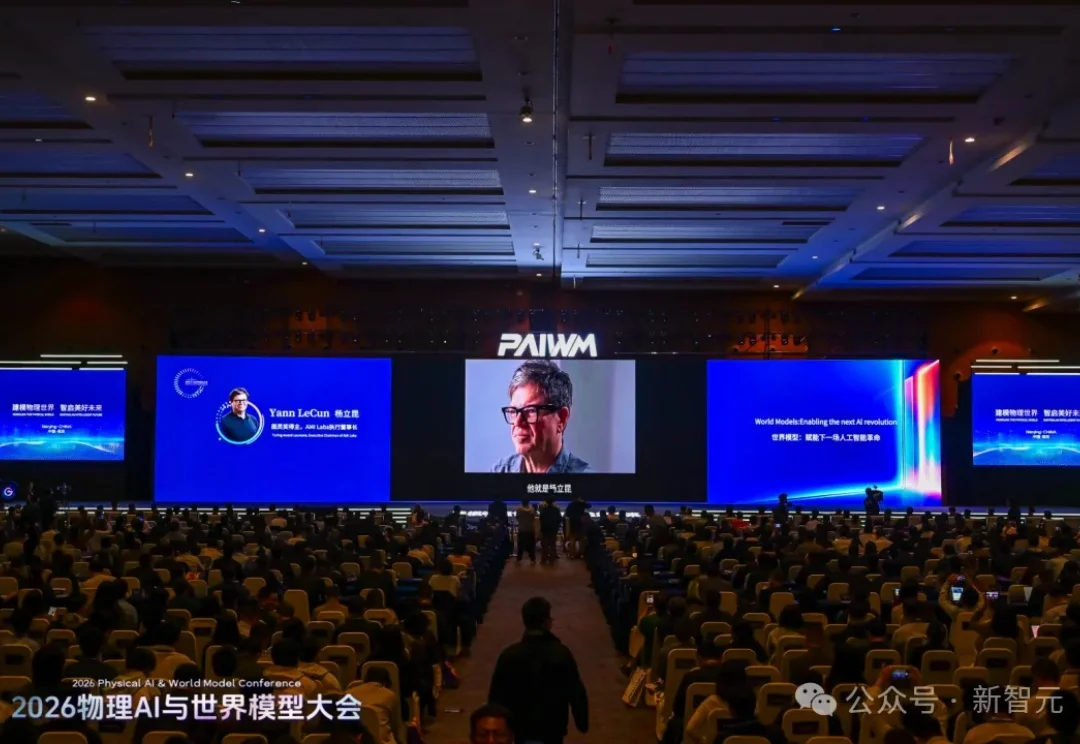
图灵奖得主同台!清华系黑马亮出物理AI王牌,比LeCun早一年10月20日,南京国际博览中心,首届2026物理AI与世界模型大会开幕。
来自主题: AI资讯
10361 点击 2026-10-21 15:11

 搜索
10月20日,南京国际博览中心,首届2026物理AI与世界模型大会开幕。
将联合研发AI金融智能体。
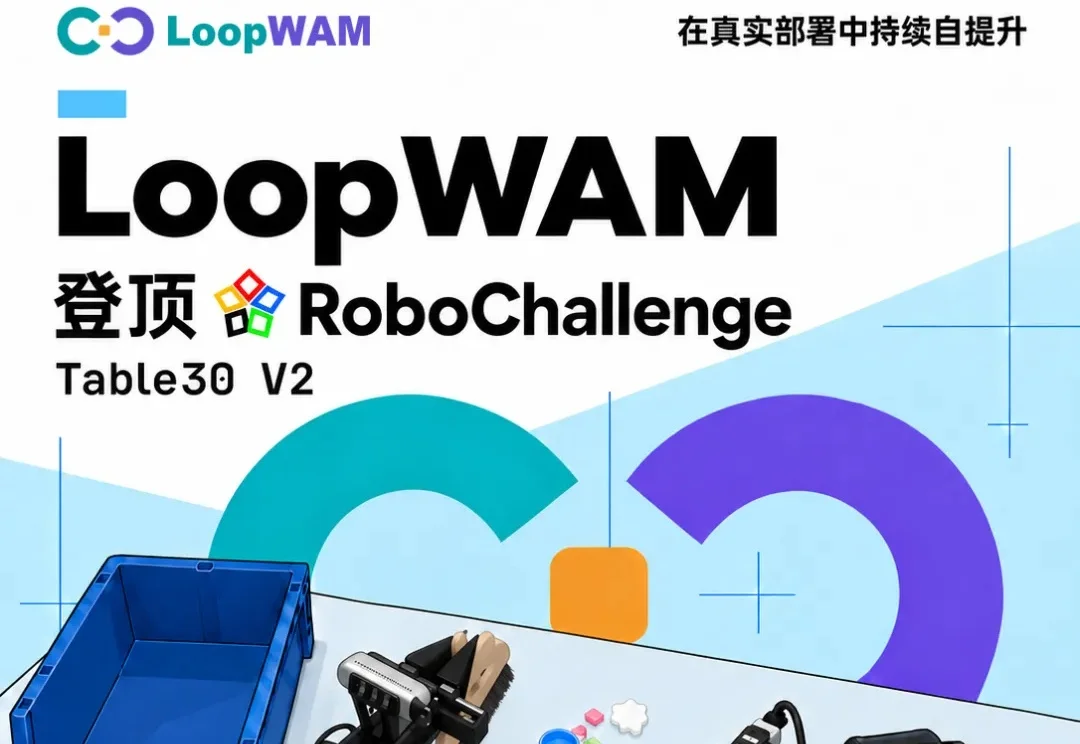
近日,由清华大学、原力灵机与极寰时代联合研发的世界动作模型LoopWAM,登顶真机评测榜单RoboChallenge Table30 V2,成功率与过程分双双位列榜首,成绩超过VLA-DM0.5等同期方案。同时,LoopWAM在仿真榜单RoboTwin 2.0和RoboCasa365上同样取得SOTA表现。
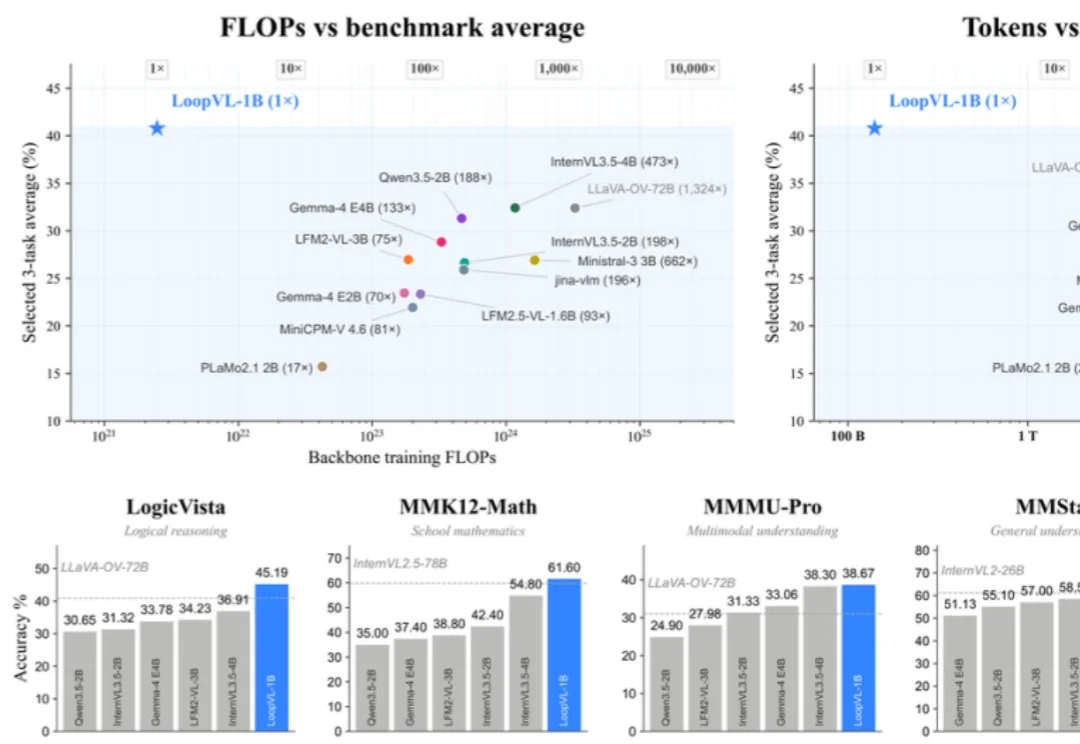
近年来,Loop Transformer 逐渐从简单的模块复用走向更复杂的分层循环计算,探索如何通过共享参数持续更新模型状态。一个自然的问题是:当模型开始看图,这套机制还成立吗?
世界模型赛道仍在源源不断涌入最智慧的大脑。
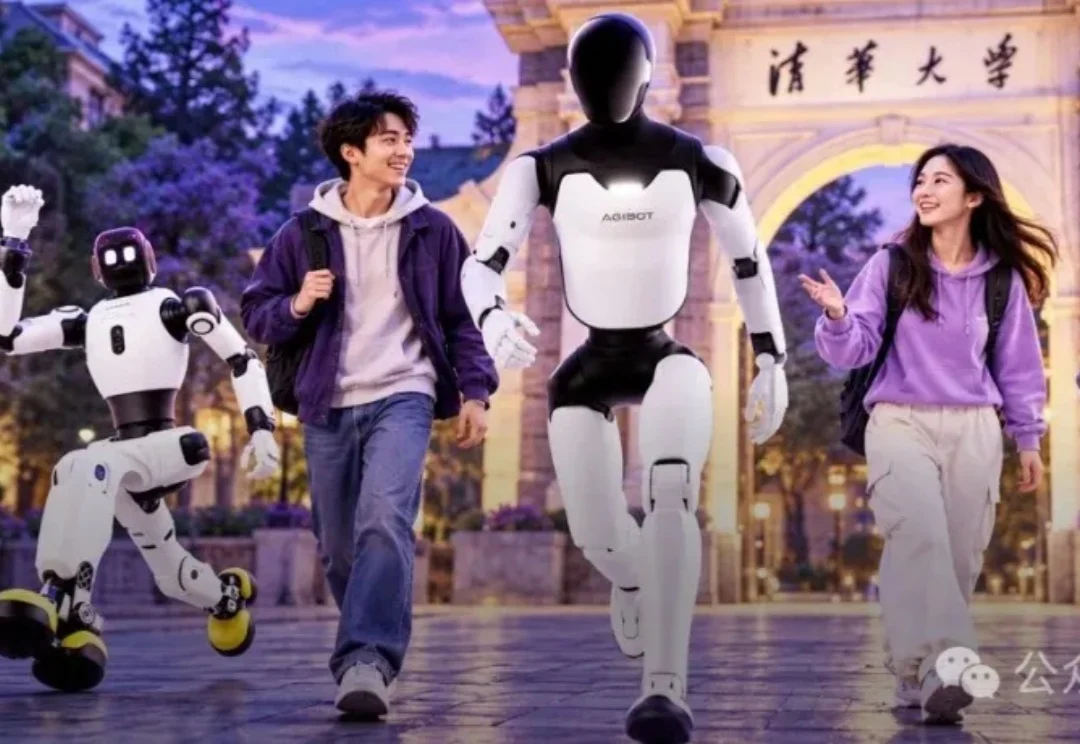
这个秋天,清华电子工程系的一间实验室里,5台智元精灵G1机器人一字排开。
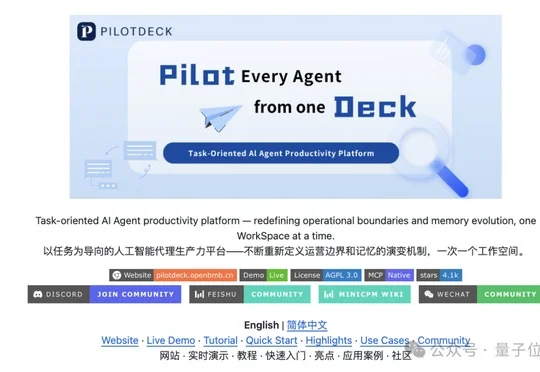
清华大学THUNLP实验室联合面壁智能、OpenBMB等团队开源智能体操作系统PilotDeck 2.0,支持记忆可查可改、后台长任务与智能路由,并在复杂任务测试中将成本降低约83%。
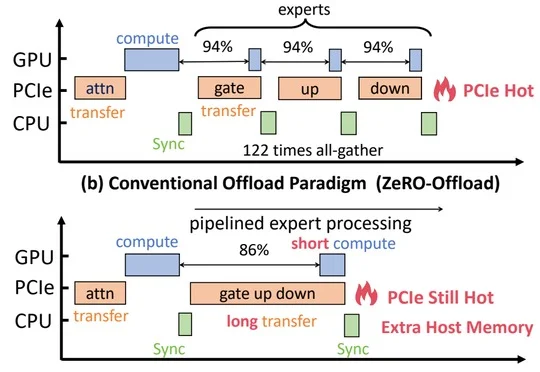
清华大学MADSys实验室与趋境科技主导提出开源KTransformers-FineTune(KT-FT),让CPU直接参与MoE专家计算并优化布局与线程调度,使LoRA微调吞吐达到传统卸载范式的2.5~21.2倍。
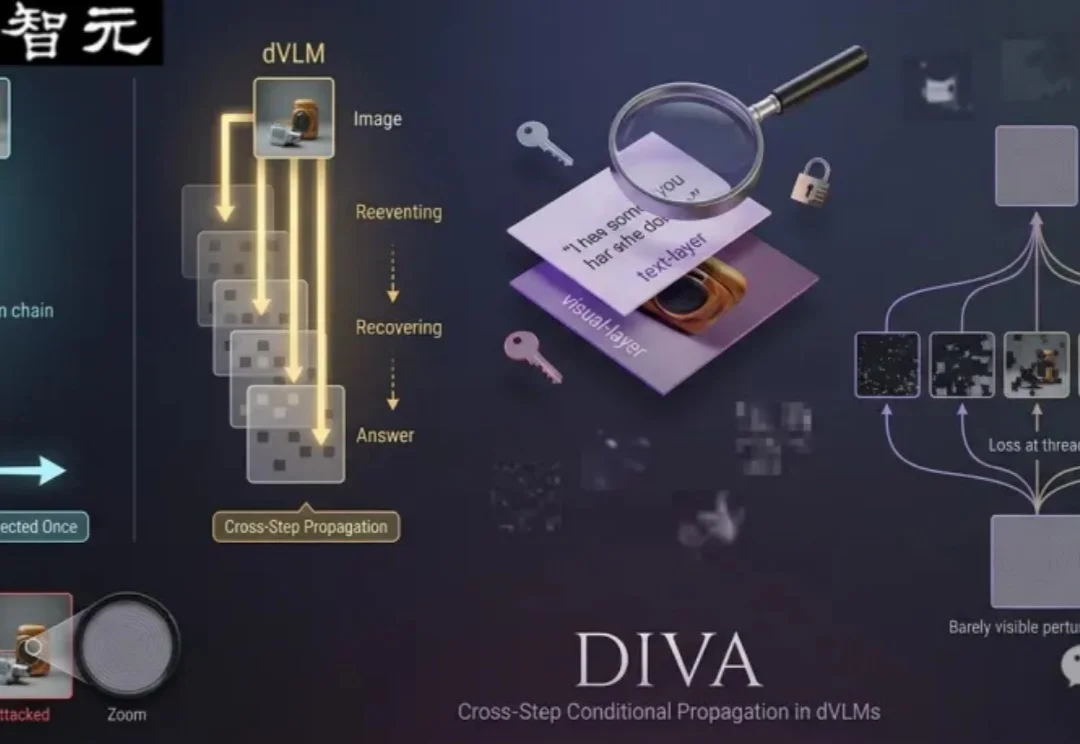
视觉语言模型已经进入办公助手、内容审核、机器人和智能终端等场景。
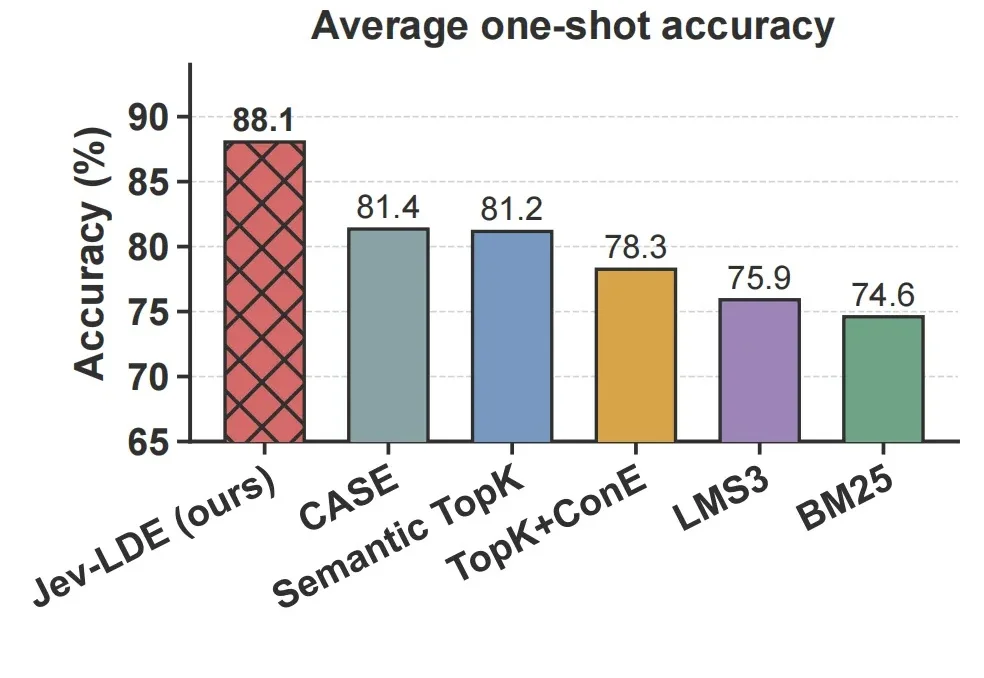
大模型做 In-Context Learning(ICL,上下文学习)时,通常会先从示例库里检索若干 demonstration,再把这些示例和当前问题一起放进 prompt。