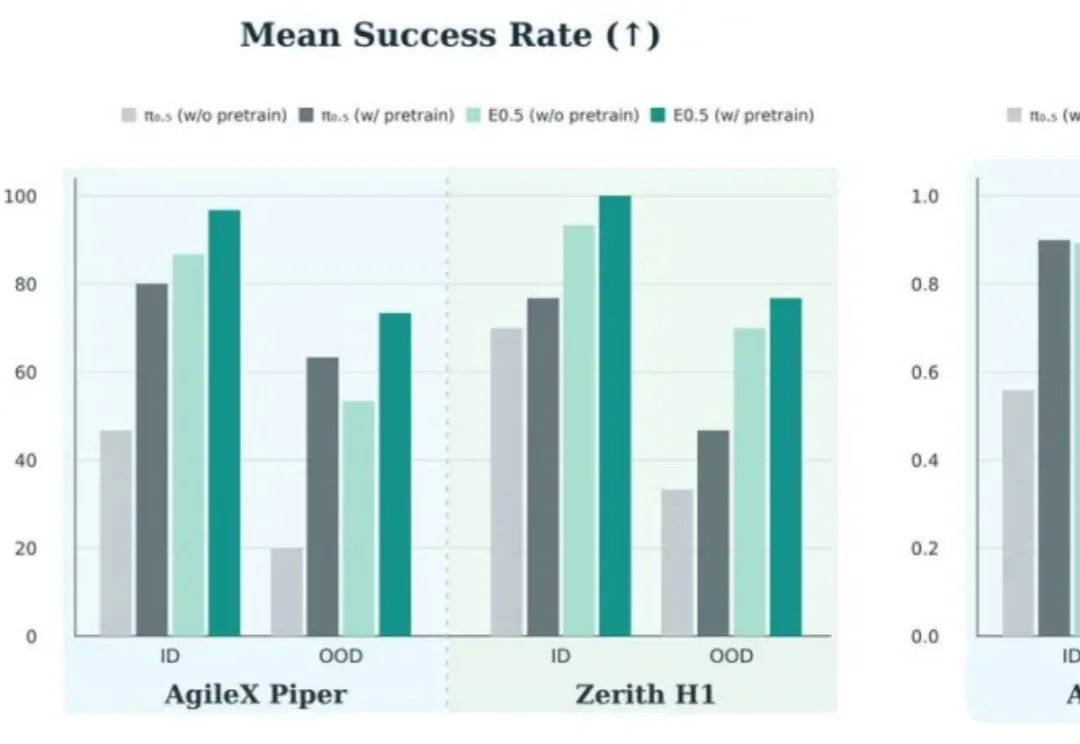
以未来几何推演物理交互,X-Era AI拓元智慧开源原生4D世界动作模型E0.5,真机大幅超越π0.5
以未来几何推演物理交互,X-Era AI拓元智慧开源原生4D世界动作模型E0.5,真机大幅超越π0.5一个充电器,一根缠成一团的线。
来自主题: AI技术研报
10010 点击 2026-10-30 10:02

 搜索
一个充电器,一根缠成一团的线。
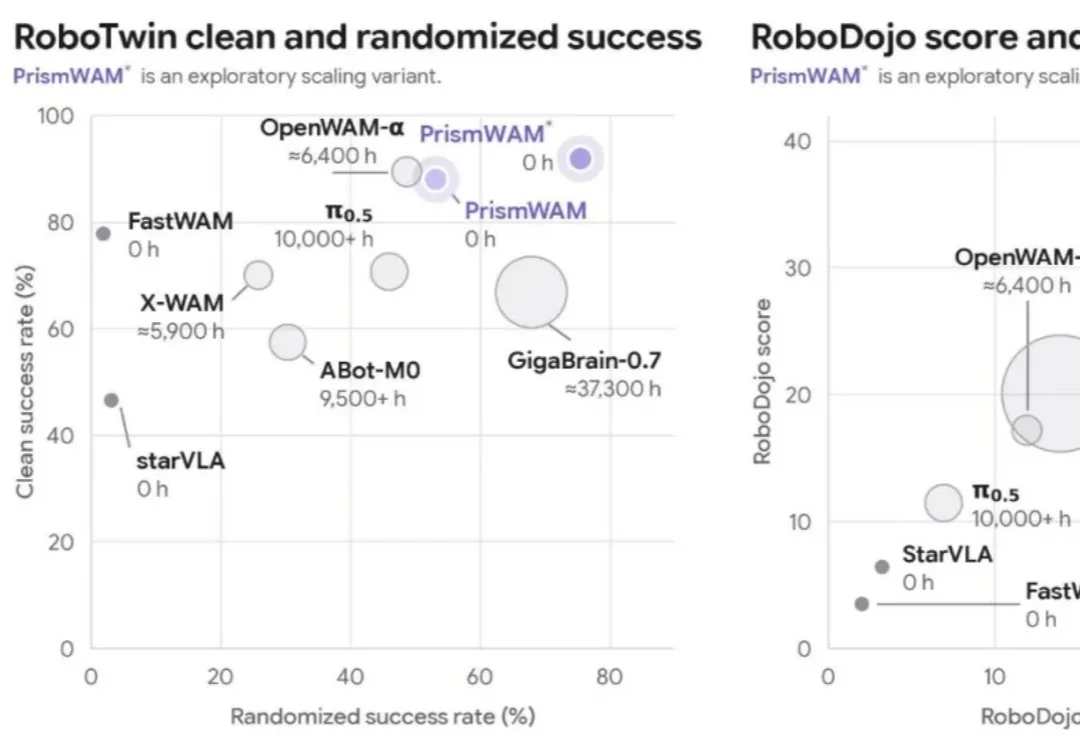
近日,厘清智能创始人、清华大学人工智能学院李一鸣教授团队发布了两项 Physical AI 研究成果:世界动作模型 PrismWAM,以及面向机器人执行诊断与持续改进的 Agentic 框架 RoboDoctor。
近日,由清华大学、原力灵机与极寰时代联合研发的世界动作模型LoopWAM,登顶真机评测榜单RoboChallenge Table30 V2,成功率与过程分双双位列榜首,成绩超过VLA-DM0.5等同期方案。同时,LoopWAM在仿真榜单RoboTwin 2.0和RoboCasa365上同样取得SOTA表现。
9 月 22 日,以 FLUX 图像模型闻名的 Black Forest Labs 跨界发布了开源 7B 世界动作模型 FLUX 3 Action。据其官方博客,该模型在英伟达 RoboLab-120 榜单上超过了此前最强的开源模型 Cosmos 3 Nano,参数量却不到后者一半。一家做图像生成的公司跑来卷机器人控制,说明视频模型里积累的「物理直觉」正被越来越多的团队当作机器人大脑的底座。
好家伙,世界动作模型(WAM)赛道,中国团队直接冲到了全球第一?!
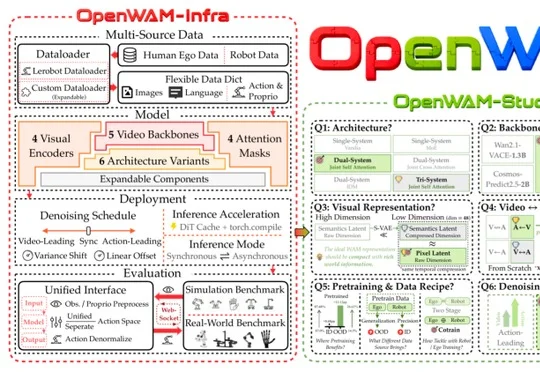
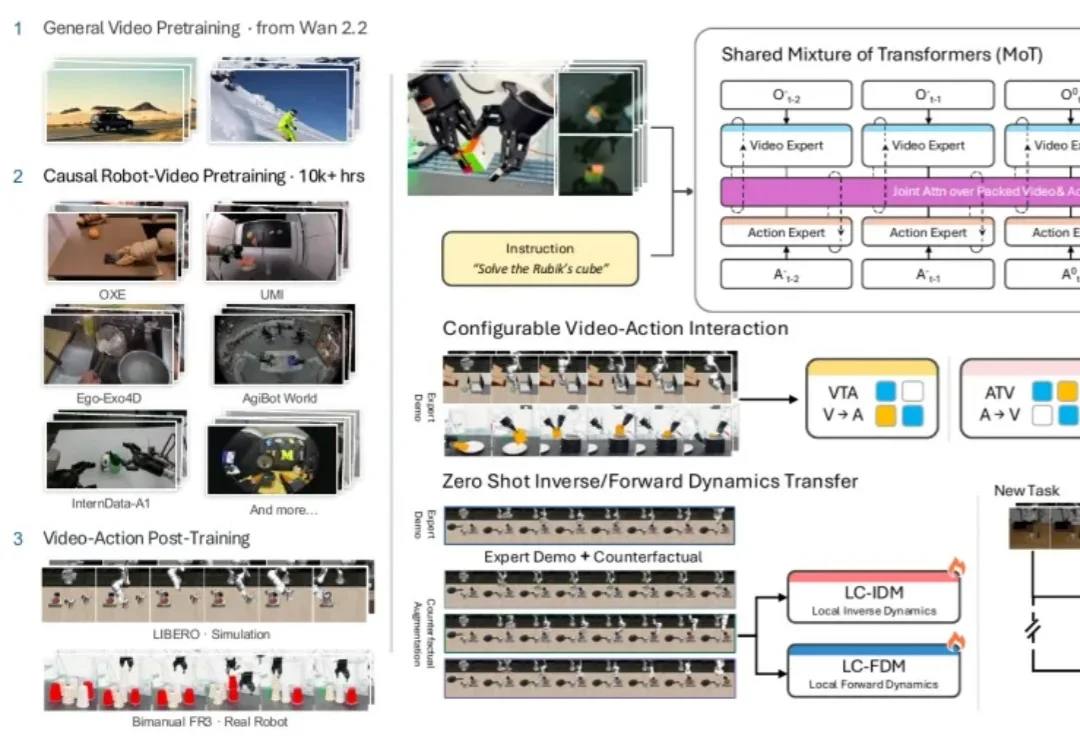
新加坡国立大学、清华大学、北京大学等七所高校联合开源世界动作模型 OpenWAM,由 OpenWAM-Infra 模块化基础设施、OpenWAM-Study 受控实验与 OpenWAM-α 大规模预训练基座模型组成,整合视频生成的世界动态先验与机器人动作学习,在多个仿真基准和真实机器人平台上验证了机器人预测环境变化并执行动作的能力。
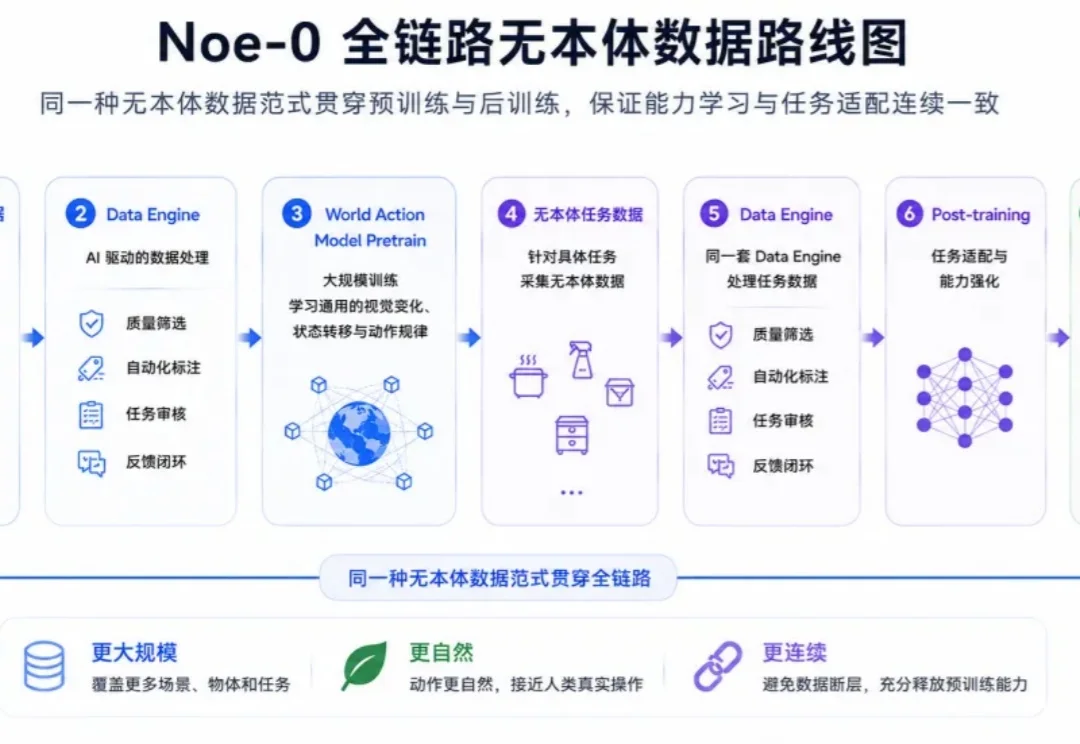
我们理想中的具身智能模型,是什么样的?
刚刚,BeingBeyond智在无界发布首个基于人类视频数据的隐式触觉世界动作模型—— Being-H0.8。
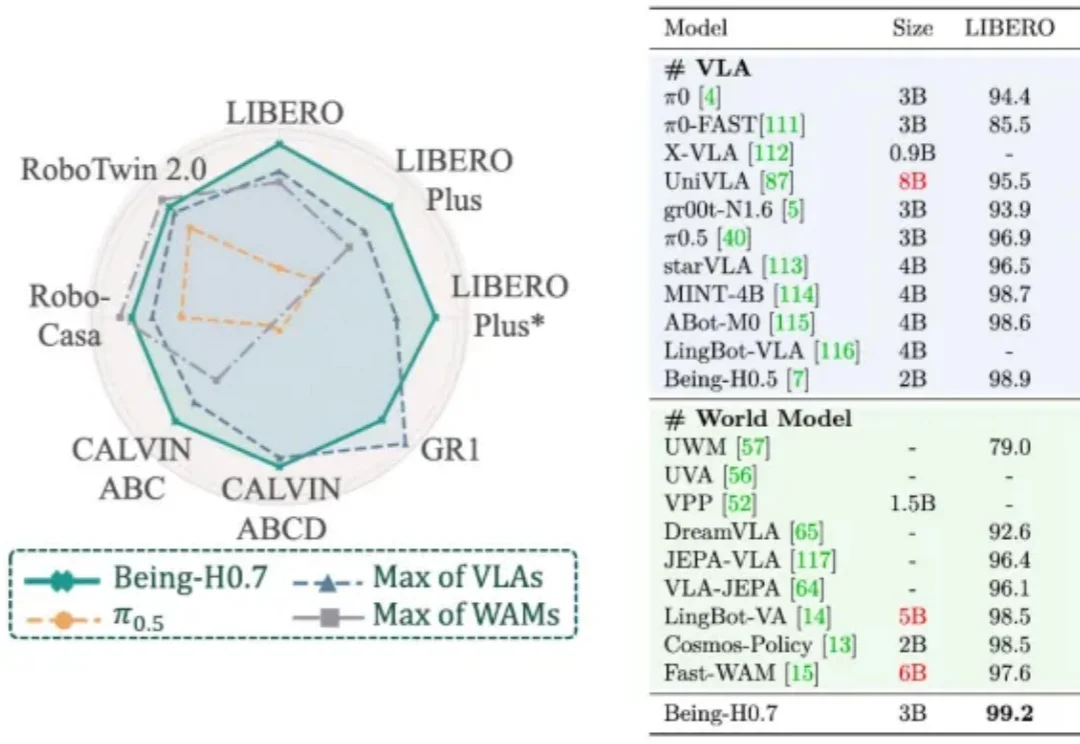
过去两年,人形机器人赛道的竞争焦点,正从整机硬件进一步延伸到模型能力。
蚂蚁集团旗下具身智能公司蚂蚁灵波,把这块最难的拼图拍上了桌:LingBot-VA 2.0——行业第一个具身原生预训练模型。所谓「具身原生」,一句话说清楚:不是拿现成的数字世界模型做嫁接,而是从数据、训练目标到模型架构,每一层都为「机器人在物理世界干活」而生—