当机器人走出预设任务:RobotAgentBench全面评测机器人的开放世界能力
当机器人走出预设任务:RobotAgentBench全面评测机器人的开放世界能力「朋友马上来家里做客,帮我准备一下。」
来自主题: AI技术研报
5819 点击 2026-10-29 10:50

 搜索
「朋友马上来家里做客,帮我准备一下。」
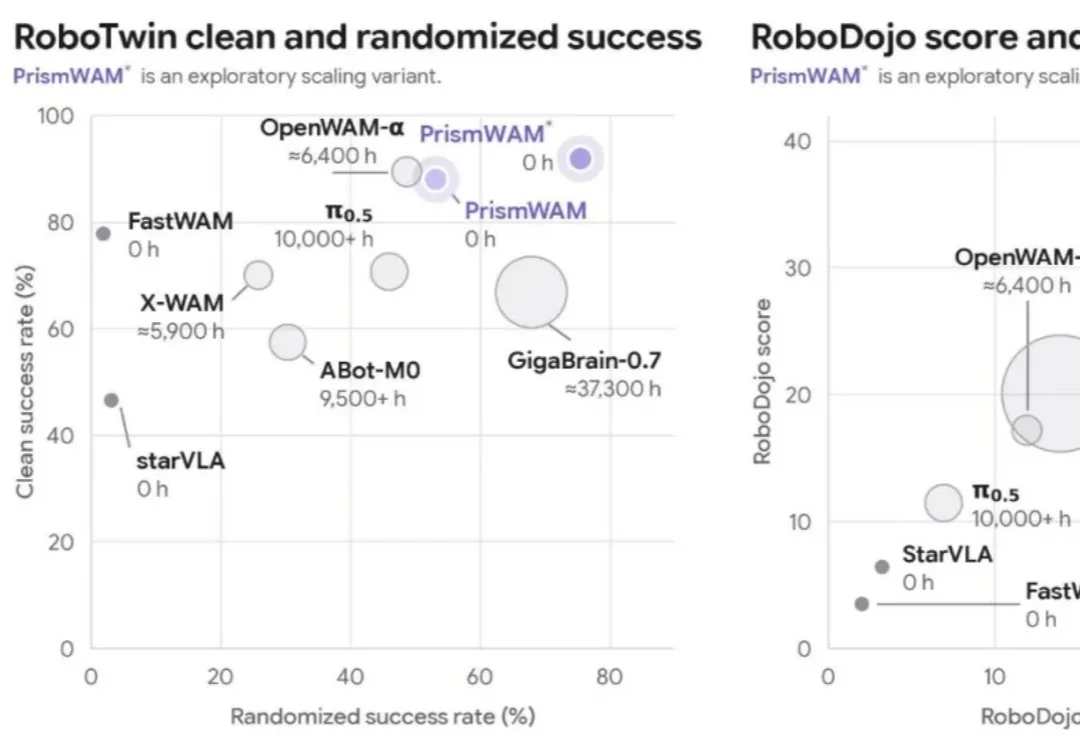
近日,厘清智能创始人、清华大学人工智能学院李一鸣教授团队发布了两项 Physical AI 研究成果:世界动作模型 PrismWAM,以及面向机器人执行诊断与持续改进的 Agentic 框架 RoboDoctor。
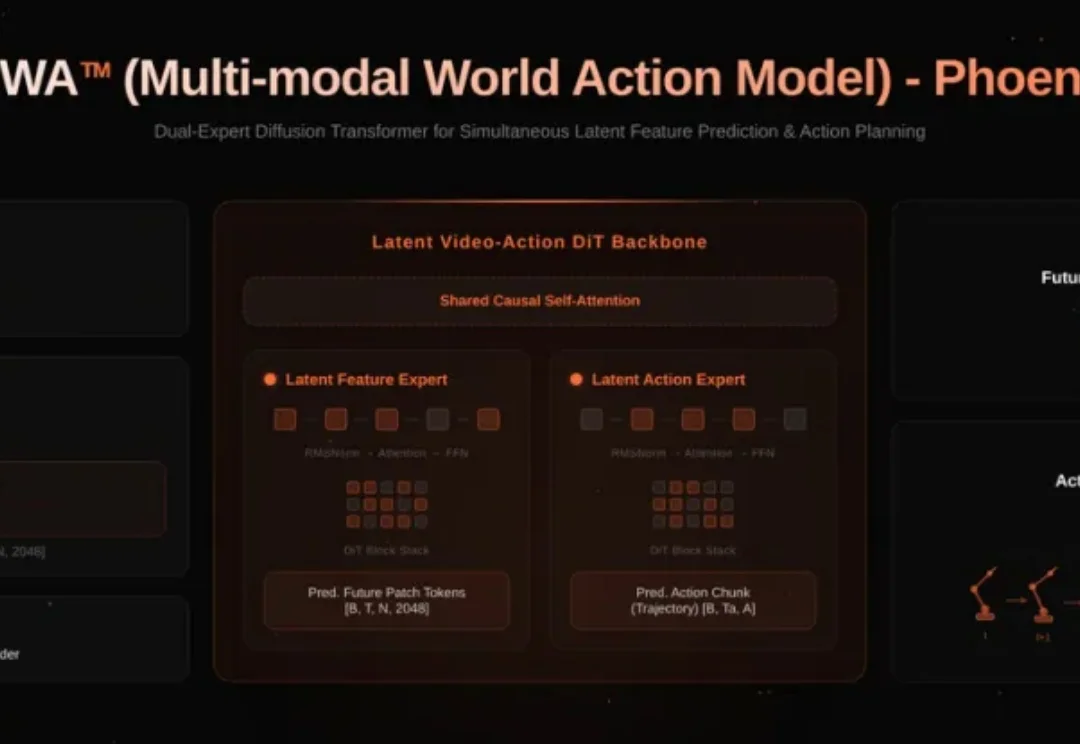
今日,无界动力正式发布并开源 MWA™-Phoenix 隐空间世界模型基座,横扫 LIBERO-Plus、LIBERO-Pro、RoboCasa GR1、Bench2Dex、RoboTwin 2.0 和 RoboDojo 真机榜。
“全世界最无聊的机器人。”这是最近《纽约邮报》的一篇报道标题,而这家公司的创始人们却认为,这是“对一家机器人公司最高的赞美”,这家公司叫Dyna Robotics。
近日,由清华大学、原力灵机与极寰时代联合研发的世界动作模型LoopWAM,登顶真机评测榜单RoboChallenge Table30 V2,成功率与过程分双双位列榜首,成绩超过VLA-DM0.5等同期方案。同时,LoopWAM在仿真榜单RoboTwin 2.0和RoboCasa365上同样取得SOTA表现。
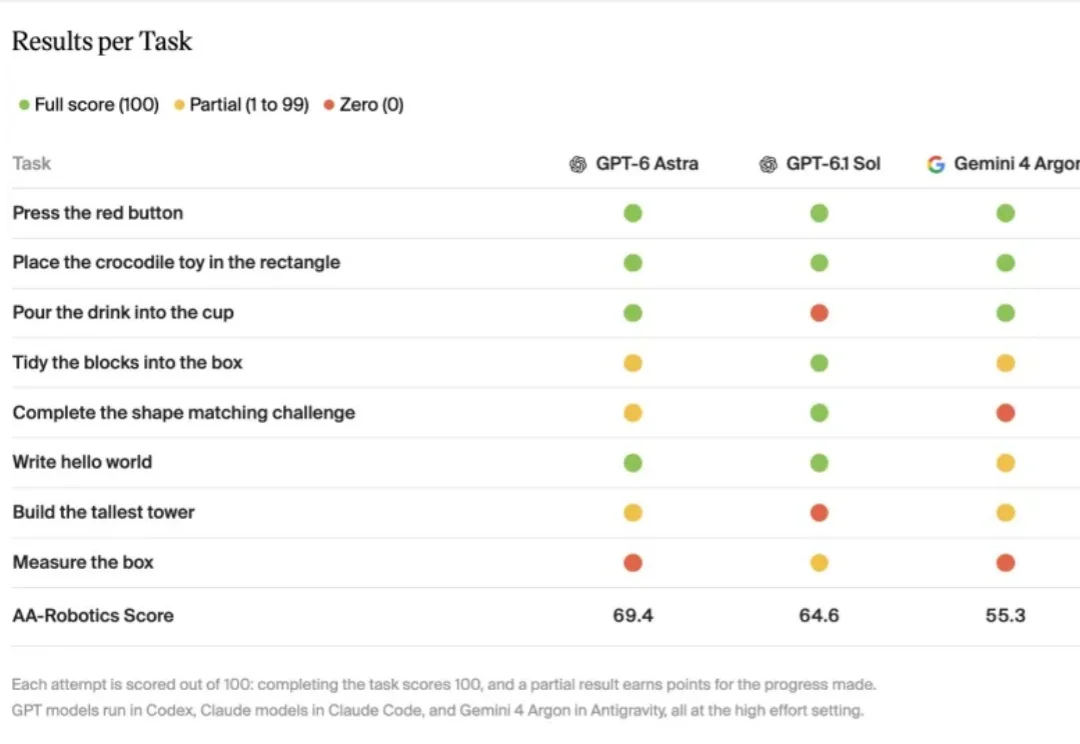
具身智能公司辛苦训练的「机器人大脑」,要被 GPT、Claude、Gemini 抢饭碗了?
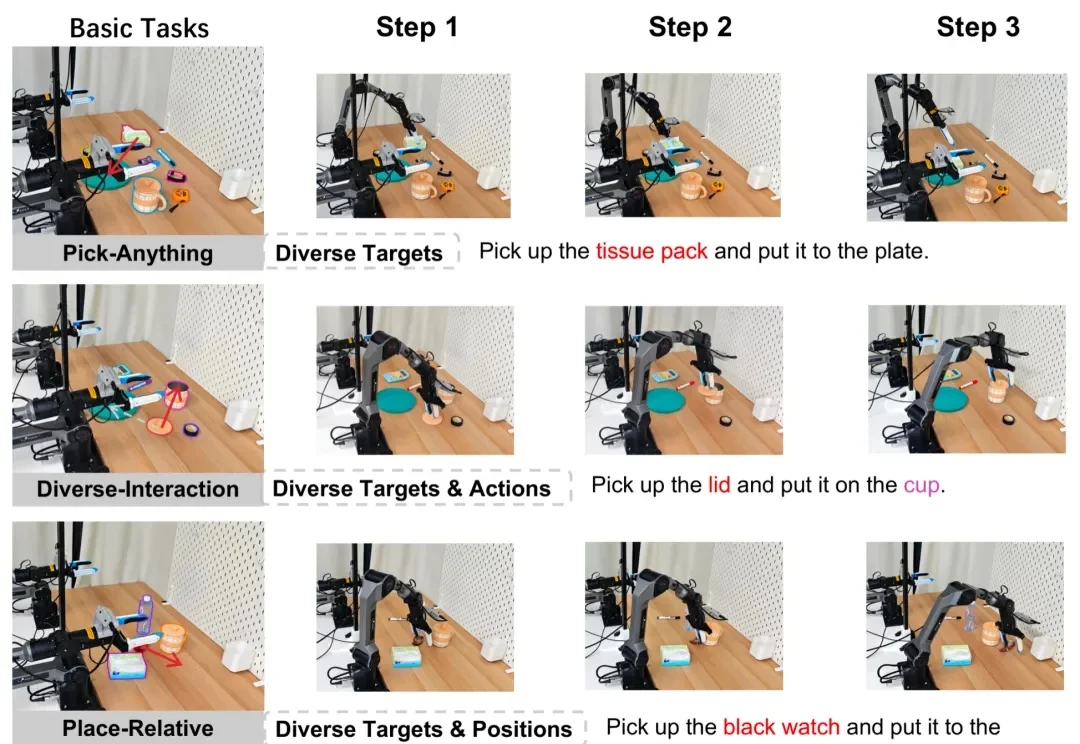
Ola-Sem 正式开源版本来了!UniWAM 探索 Human-Robot Co-training 的 Scaling 趋势,实现世界理解、未来预测与动作生成的统一学习,代码与权重全面开源。
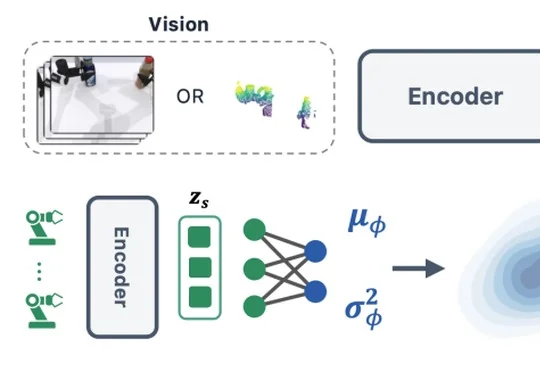
东南大学魏秀参团队提出LeaP(Learnable source Prior)方法,由本体感知信息驱动并联合预测动作生成起点的均值与方差,在RoboTwin仿真15项任务上平均成功率81.6%、较标准高斯基线提升25.5个百分点,相关论文已被CoRL 2026接收。
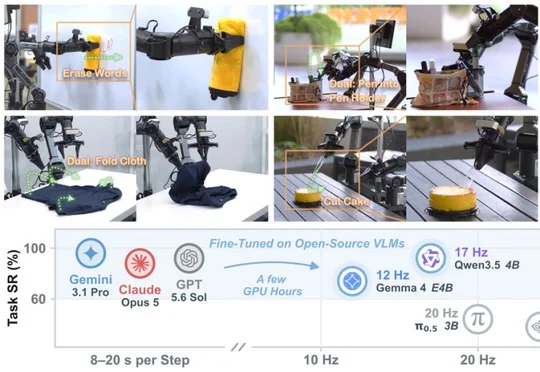
新加坡国立大学 Show Lab 发布的 Show-Harness 通过一套可被 VLM 理解的语义动作接口,使前沿视觉语言模型和轻量微调的 Qwen3.5-2B 能够跨模型、跨机器人本体直接操控真实机器人,并在跨任务、跨环境、跨本体实验中取得显著高于基线的成功率。
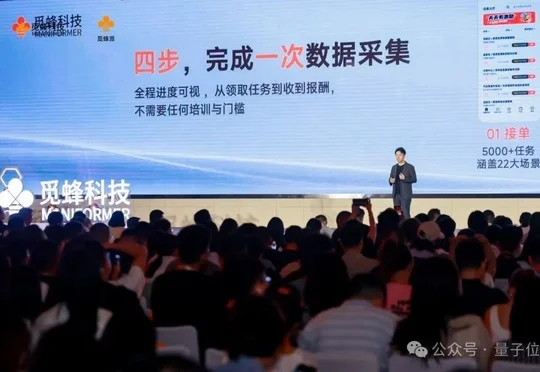
觅蜂科技推出被称为"中国版Index"的物理AI数据众包服务平台"觅蜂派",通过众包模式让普通人佩戴自研MEgo采集设备在真实场景采集具身数据赚取报酬,已积累2万台设备和百万小时级数据,并开始服务腾讯Robotics X实验室、蚂蚁灵波等客户。