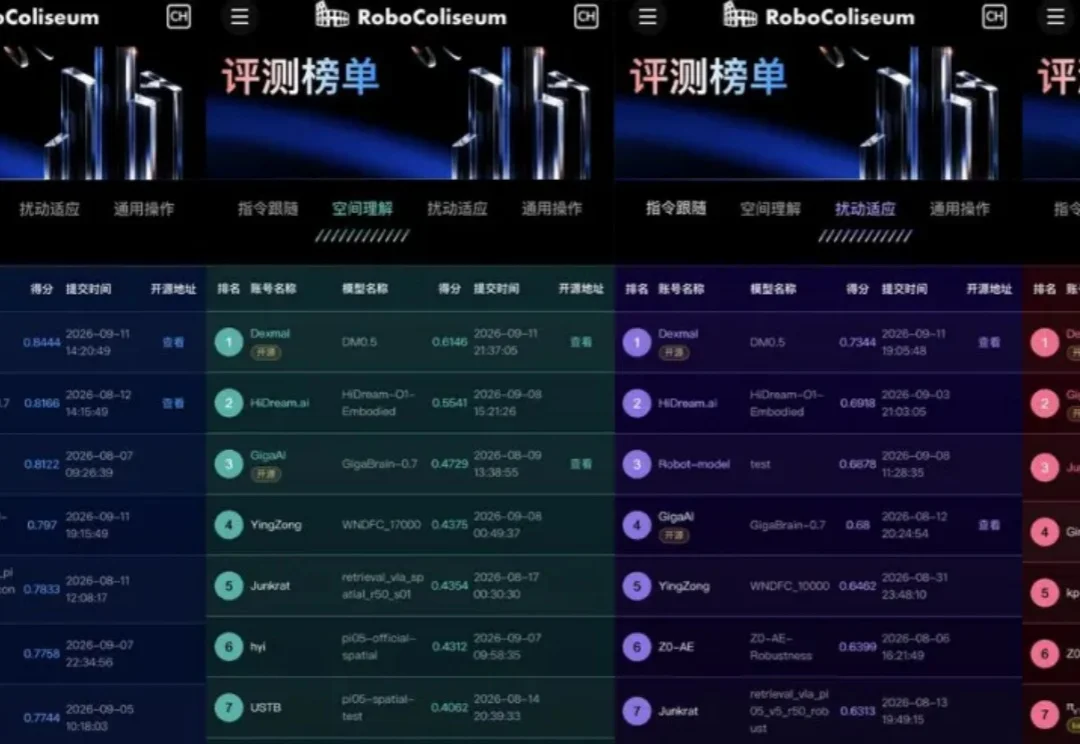
横扫四榜,DM0.5 凭什么面面俱到?
横扫四榜,DM0.5 凭什么面面俱到?单科冠军不够,具身智能落地需要没有结构性短板的底座
来自主题: AI资讯
6869 点击 2026-09-15 09:45

 搜索
单科冠军不够,具身智能落地需要没有结构性短板的底座
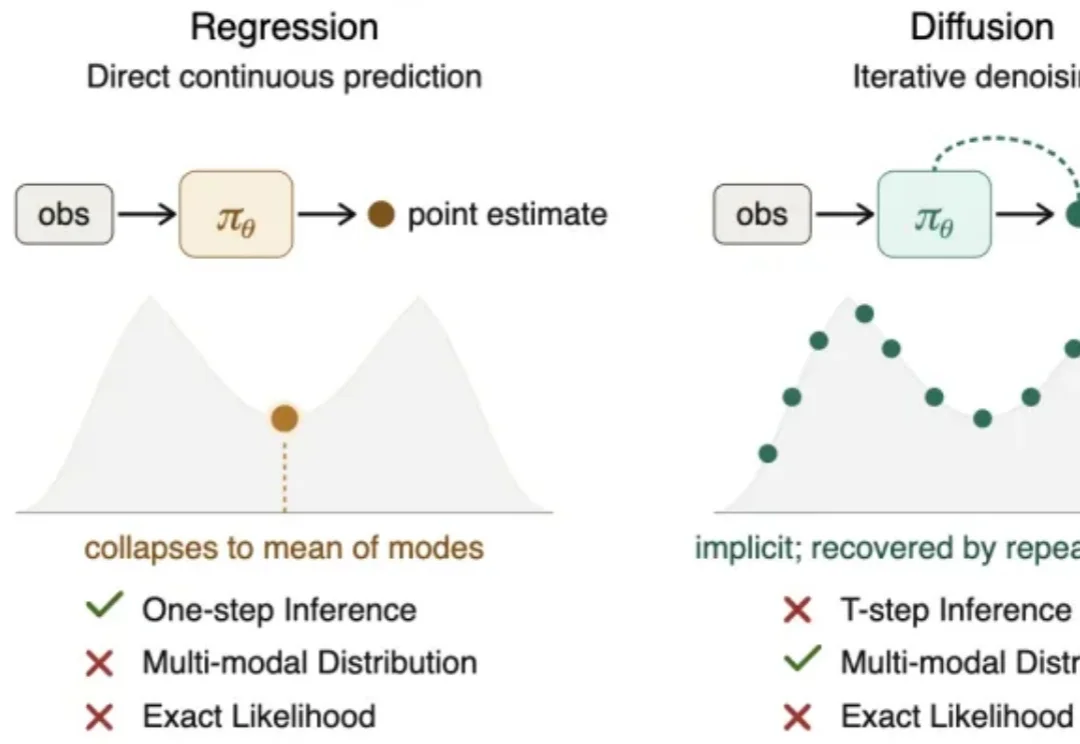
If I Had One Bet on Robot Learning, I’d Bet on Cross-Entropy. 大语言模型的成功揭示了一个适用于一维序列数据的清晰 Scaling Law:通过自回归训练,并采用交叉熵(cross-entropy)目标函数预测下一个 token 的概率分布,模型能够建模非常复杂的语义概率分布,并随着数据规模和模型规模的增长持续提升性能。
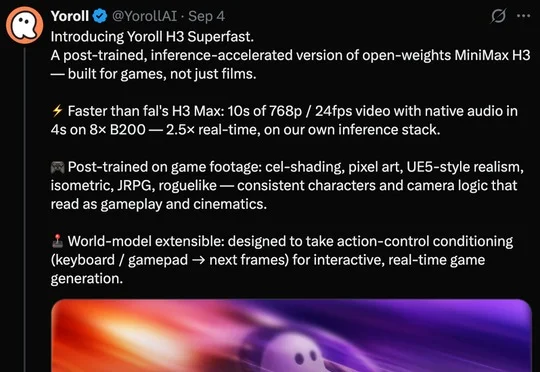
AI视频生成正从质量竞争转向实时速度竞争,AI互动内容公司Yoroll基于开源MiniMax H3模型推出后训练模型Yoroll H3 Superfast,可在4秒内生成10秒768p带音频视频,并上线由其驱动的实时互动叙事产品YoLive。
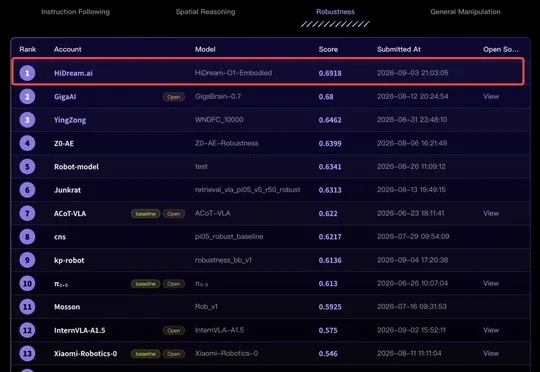
智象未来(HiDream.ai)正式发布具身世界模型HiDream-O1-Embodied,该模型在具身智能评测平台RoboColiseum扰动适应子榜单中以0.692分登顶榜首,标志着智象原生全模态世界模型矩阵的进一步完善。
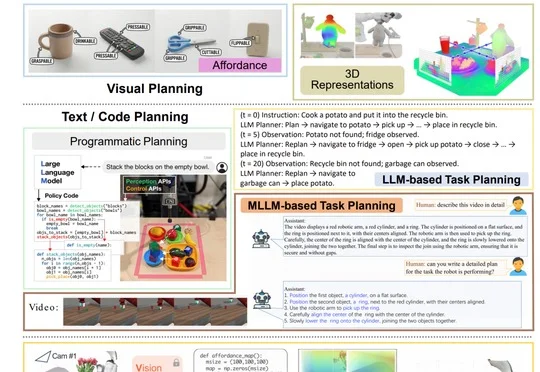
过去几年,机器人操作领域几乎被一批新概念重新 “刷屏”。 LLM Planner、VLA、Diffusion Policy、Flow Matching、Latent Action、World Mode

在 action chunking 已成为 VLA 标配的今天,「一次执行多少步」几乎被所有工作当作一个固定的超参数。
VLA模型已经会做任务,但真实机器人还是慢!PolicyTrim是一种优化VLA机器人执行效率的方法,无需重新训练。它通过扩展可靠动作序列并减少冗余步骤,帮助机器人更直接完成任务,提升整体速度。
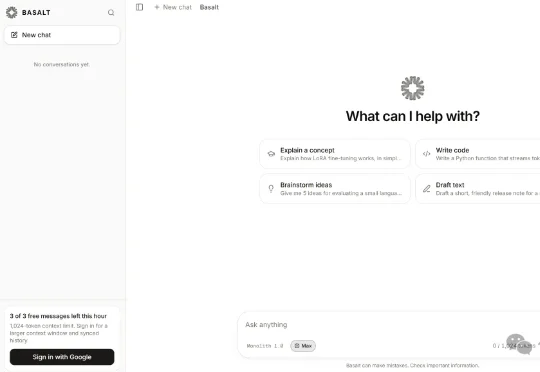
7月18日,AI圈忽然被这个消息刷屏了。一个名为「Basalt Labs」的神秘中国AI实验室,忽然空降。没有任何预热、没有任何预告,他们在X上扔出了一枚重磅消息——发布Monolith-1.0模型,登顶世界第一!
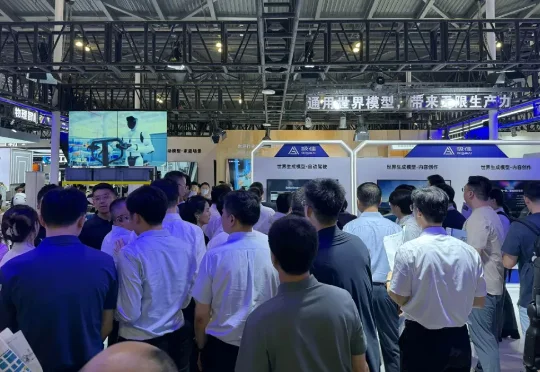
极佳视界把一套完整的「通用世界模型」产品矩阵摆到了现场:从面向内容创作的一粟 YiSu,到面向自动驾驶数据与仿真的 DriveDreamer;从面向具身智能的 GigaWorld,到负责把世界理解转化为行动的 GigaBrain 与 GigaWorld-Policy;再到进入家庭场景的拾光 S1,以及面向智能制造的 Maker H01。
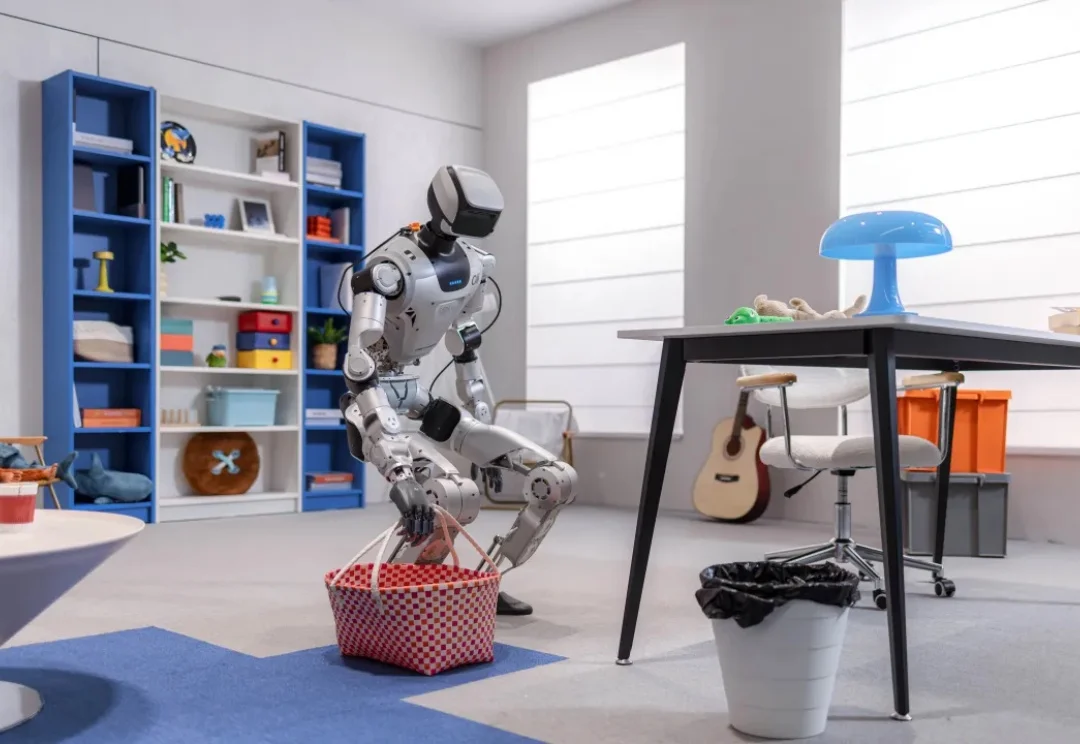
昨天刚完成2亿美元Pre-IPO轮融资,逐际动力没有急着讲资本故事,而是立马甩出一段全尺寸人形机器人Oli全自主做家务的视频: