AI资讯新闻榜单内容搜索-Labs

AITNT-国内领先的一站式人工智能新闻资讯网站
# 热门搜索 #
搜索: Labs
杨立昆首次详谈AMI Labs商业化路线图:先发论文,再进入工业,最终瞄准机器人

杨立昆首次详谈AMI Labs商业化路线图:先发论文,再进入工业,最终瞄准机器人

杨立昆首次详谈AMI Labs商业化路线图:先发论文,再进入工业,最终瞄准机器人

近日,在法国财经媒体《La Tribune》为 2026 年马赛人工智能大会(AIM 2026)录制的一场专访中,图灵奖得主、深度学习先驱杨立昆(Yann LeCun)详细披露了其创办的人工智能初创公司 AMI Labs 的世界模型商业化路线:先发表科学论文,再进入工业应用,最终瞄准家庭机器人、自动驾驶等需要与现实世界交互的智能系统。

来自主题: AI资讯
5600 点击    2026-10-27 10:31
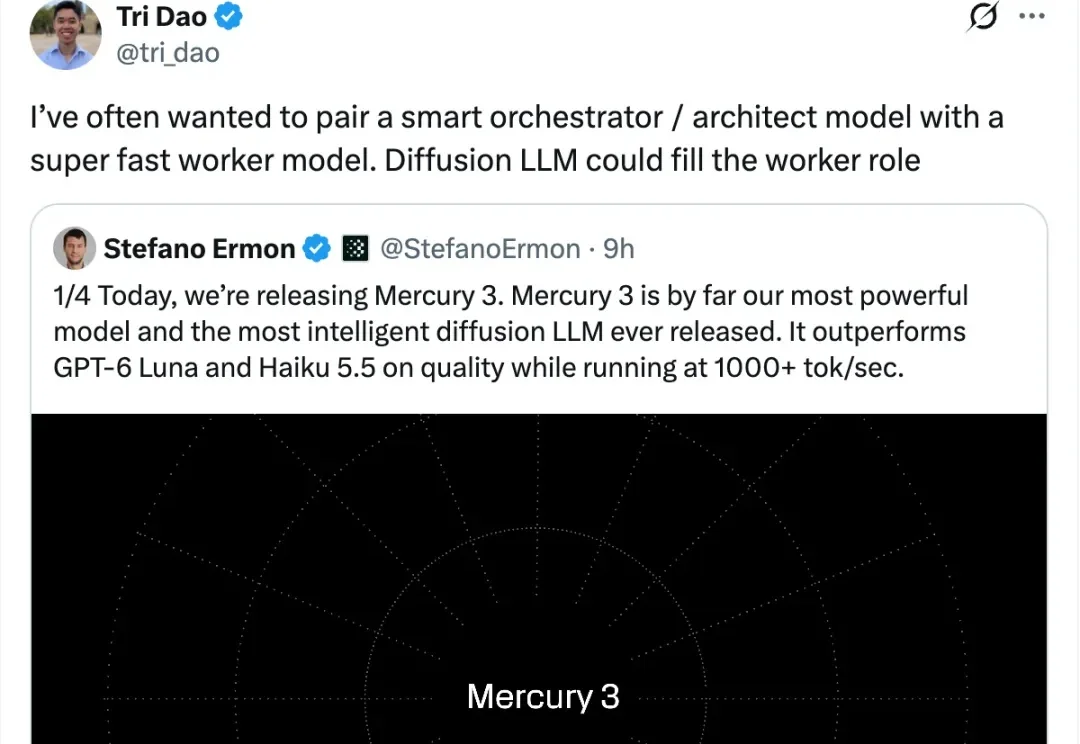
比GPT-6 Luna快8倍!扩散LLM跑分也反超了

比GPT-6 Luna快8倍!扩散LLM跑分也反超了

比GPT-6 Luna快8倍!扩散LLM跑分也反超了

GPT-6 Luna 要被扩散 LLM 抢饭碗了?

来自主题: AI资讯
8164 点击    2026-10-26 11:13
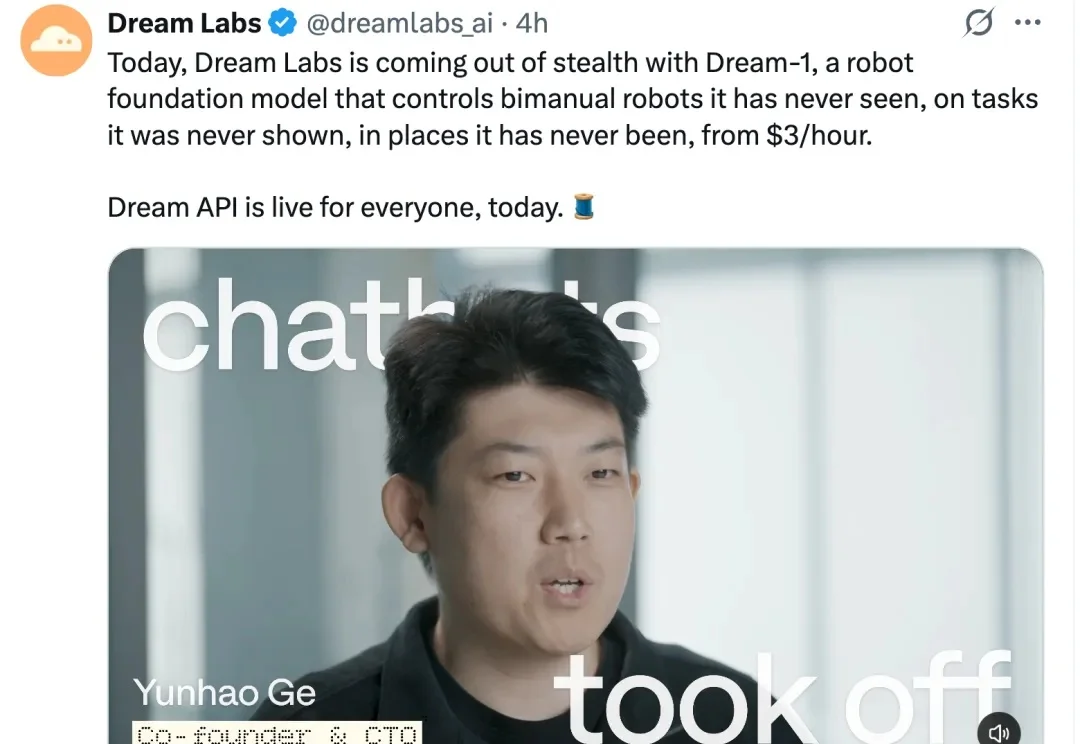
刚刚,全球首个机器人大脑API开放!英伟达DreamZero团队创业,葛云皓任CTO

刚刚,全球首个机器人大脑API开放!英伟达DreamZero团队创业,葛云皓任CTO

刚刚,全球首个机器人大脑API开放!英伟达DreamZero团队创业,葛云皓任CTO

今天,DreamZero 团队创立的 Dream Labs 正式结束隐身,宣布完成 9000 万美元种子轮融资,同时上线 Dream API:全球首个开放给公众的机器人大脑 API。

来自主题: AI资讯
7890 点击    2026-10-20 12:20
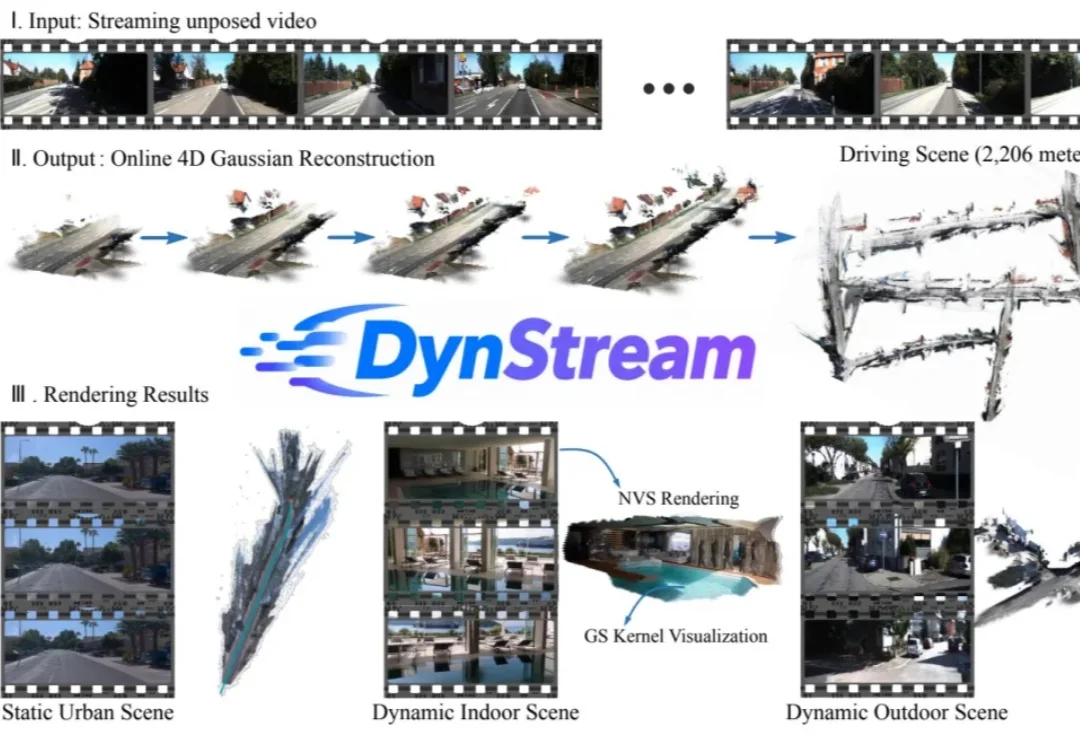
北大、VGI Labs和加州大学联合提出DynStream:首个大规模无位姿流式动态场景的高斯前馈重建框架

北大、VGI Labs和加州大学联合提出DynStream:首个大规模无位姿流式动态场景的高斯前馈重建框架

北大、VGI Labs和加州大学联合提出DynStream:首个大规模无位姿流式动态场景的高斯前馈重建框架

随手拍一段街景,镜头在移动,行人在穿行,街道上的车也在开。如果要边拍边重建这个变化的三维场景,麻烦就来了:未来画面还没到,如何分清哪些变化来自相机移动,哪些来自物体运动?随着镜头不断向前,如何将前一分钟重建的街道与后一分钟看到的路口准确拼接,避免场景错位或动态物体留下重影?当视频源源不断地输入时,系统又如何避免重复计算,让重建始终跟得上拍摄速度?

来自主题: AI技术研报
8868 点击    2026-10-19 16:20
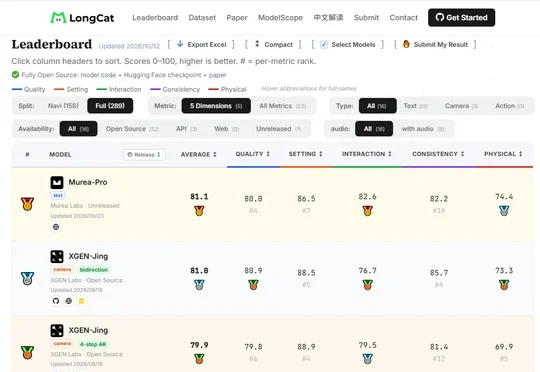
双榜第一背后,他们想做的不是下一个世界模型

双榜第一背后,他们想做的不是下一个世界模型

双榜第一背后,他们想做的不是下一个世界模型

Murea Labs的Murea-InWorld通过Murea-Mind协同Murea-Pro和Murea-Fast生成实时互动音视频,Murea-Pro以81.13分位列WBench Full-289第一,Murea-Fast以64.98分居OpenS2V-Eval参评开源模型第一。

来自主题: AI资讯
9547 点击    2026-10-18 22:21
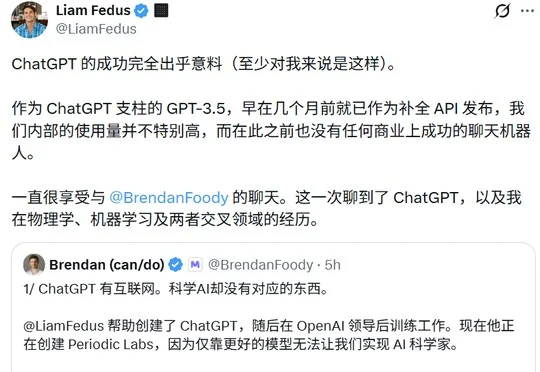
ChatGPT共同创造者Liam Fedus:数学之后,AI该去实验室了

ChatGPT共同创造者Liam Fedus:数学之后,AI该去实验室了

ChatGPT共同创造者Liam Fedus:数学之后,AI该去实验室了

ChatGPT共同创造者Liam Fedus表示,数学可由Lean验证,但材料等物质科学必须依靠真实实验,因此其创立的Periodic Labs在门洛帕克建设实验室,结合语言模型推理、物理模拟与高通量实验探索AI科学家。

来自主题: AI资讯
10672 点击    2026-10-11 22:34
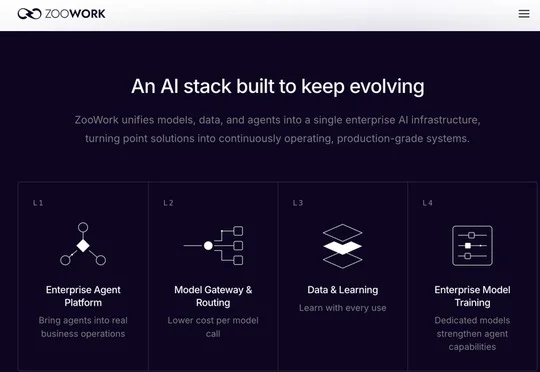
本周 AI 项目推荐:ZooWork,Kite,Yotta Labs ... Assembling 2026上的有趣项目

本周 AI 项目推荐:ZooWork,Kite,Yotta Labs ... Assembling 2026上的有趣项目

本周 AI 项目推荐:ZooWork,Kite,Yotta Labs ... Assembling 2026上的有趣项目

Assembling 2026 展示了 ZooWork、Yotta Labs、Puffo、Kite AI 和 Musein(目音)五个项目,分别聚焦企业 Agent 交付、多芯片多云算力、人机协作安全、Agent 身份支付与商业视频生产。

来自主题: AI资讯
10188 点击    2026-10-11 12:22