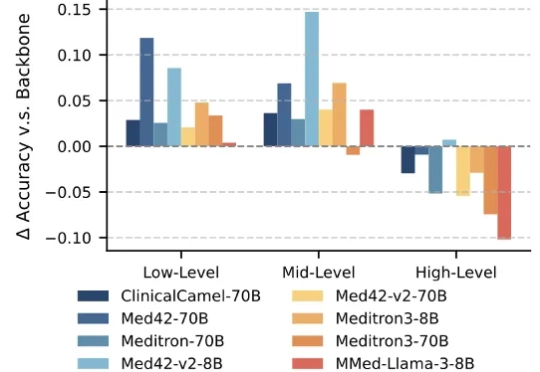
ICML2025|清华医工平台提出大模型「全周期」医学能力评测框架MultiCogEval
ICML2025|清华医工平台提出大模型「全周期」医学能力评测框架MultiCogEval大语言模型(Large Language Models,LLMs)技术的迅猛发展,正在深刻重塑医疗行业。医疗领域正成为这一前沿技术的 “新战场” 之一。大模型具备强大的文本理解与生成能力,能够快速读取医学文献、解读病历记录,甚至基于患者表述生成初步诊断建议,有效辅助医生提升诊断的准确性与效率。
搜索
大语言模型(Large Language Models,LLMs)技术的迅猛发展,正在深刻重塑医疗行业。医疗领域正成为这一前沿技术的 “新战场” 之一。大模型具备强大的文本理解与生成能力,能够快速读取医学文献、解读病历记录,甚至基于患者表述生成初步诊断建议,有效辅助医生提升诊断的准确性与效率。
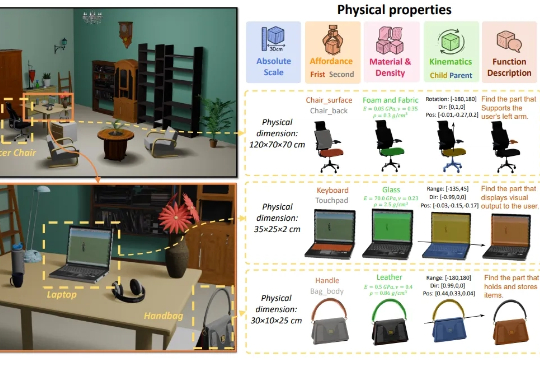
3D生成又补齐了一块重要拼图——物理属性! 南洋理工大学-商汤联合研究中心S-Lab,及上海人工智能实验室合作提出了PhysXNet,号称首个系统性标注的物理基础3D数据集。
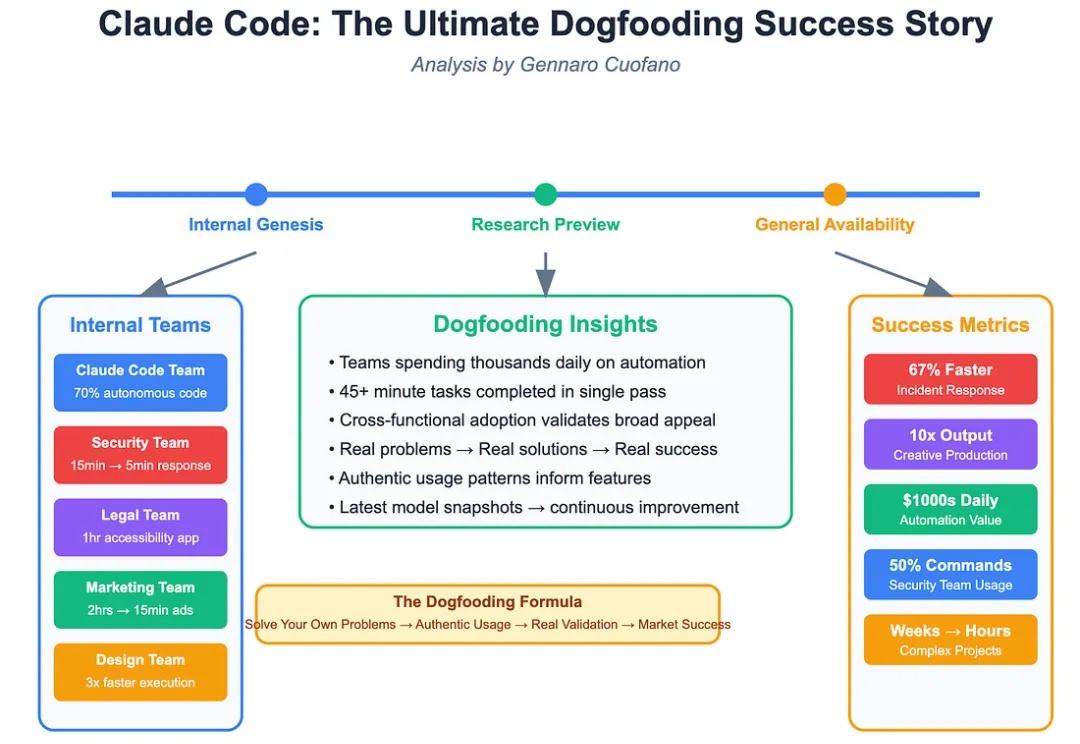
Dogfooding(内部试用) 应该被 AI 创业公司重视起来了。
你有没有想过,我们正在见证软件史上最深刻的一次变革?不是什么渐进式的改进,而是一场颠覆性的革命。
小时候完成月考测试后,老师会通过讲解考试卷中吃错题让同学们在未来取得好成绩。
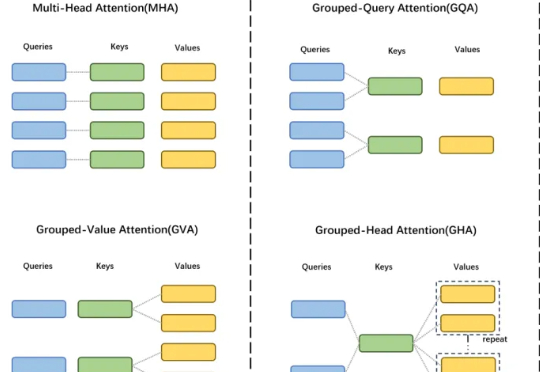
GTA 工作由中国科学院自动化研究所、伦敦大学学院及香港科技大学(广州)联合研发,提出了一种高效的大模型框架,显著提升模型性能与计算效率。
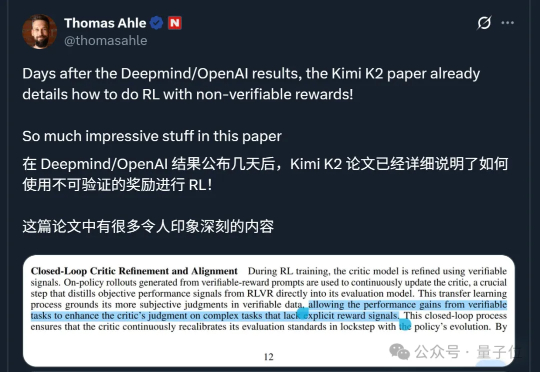
Kimi K2称霸全球开源模型的秘籍公开了!
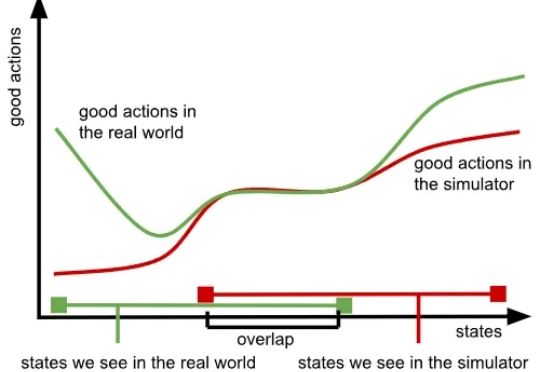
我们知道,训练大模型本就极具挑战,而随着模型规模的扩大与应用领域的拓展,难度也在不断增加,所需的数据更是海量。大型语言模型(LLM)主要依赖大量文本数据,视觉语言模型(VLM)则需要同时包含文本与图像的数据,而在机器人领域,视觉 - 语言 - 行动模型(VLA)则要求大量真实世界中机器人执行任务的数据。
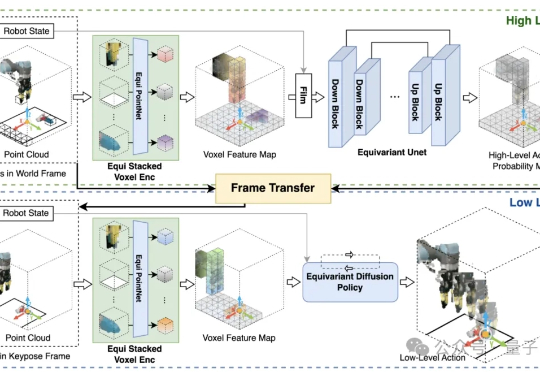
如何让AI像人一样,仅凭少量演示,就能稳健适应复杂多变的真实场景? 美国东北大学和波士顿动力RAI提出了HEP(Hierarchical Equivariant Policy via Frame Transfer)框架,首创“坐标系转移接口”,让机器人学习更高效、泛化更灵活。
人形机器人作为用于复杂运动控制、人机交互和通用物理智能的多功能平台,正受到前所未有的关注。然而,由于其复杂的动力学、欠驱动和多样化的任务需求,实现高效的人形机器人全身控制 (Whole-Body Control,WBC) 仍然是一项根本性的挑战。