AI资讯新闻榜单内容搜索-机器人

AITNT-国内领先的一站式人工智能新闻资讯网站
# 热门搜索 #
搜索: 机器人
Z Potentials | 不造本体、不刷榜、不讲架构,00后创始人用工程师文化跑出具身的Scaling曲线

Z Potentials | 不造本体、不刷榜、不讲架构,00后创始人用工程师文化跑出具身的Scaling曲线

Z Potentials | 不造本体、不刷榜、不讲架构,00后创始人用工程师文化跑出具身的Scaling曲线

具身智能不缺钱,也不缺演示,真正稀缺的是一条能复现的 Scaling 曲线。去年 11月,北美的 Generalist 发布 GEN-0,称首次在机器人身上观察到了这条曲线:预训练数据和算力越多,模型在下游任务上的表现就越稳定、可预测地提升。支撑这条曲线的,是超过 27 万小时的真实世界操作数据,和每周新增上万小时的采集速度。对绝大多数公司来说,曲线已经有人跑出来了,燃料却还没有。
来自主题: AI资讯
6646 点击    2026-10-27 14:01
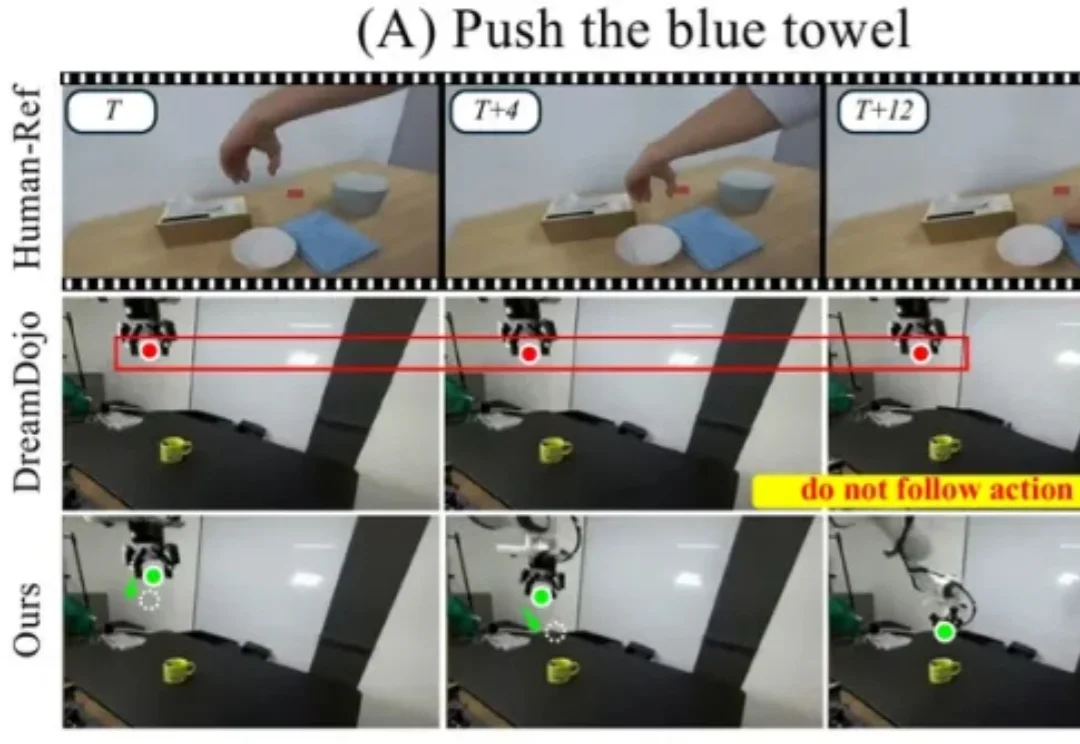
10小时数据+一段人手视频=?SkeLAM的零样本跨形态迁移

10小时数据+一段人手视频=?SkeLAM的零样本跨形态迁移

10小时数据+一段人手视频=?SkeLAM的零样本跨形态迁移

基于预训练的 Cosmos-Predict2.5-2B,SkeLAM 使用总计约 10 小时的机器人交互数据进行训练。在人手到机器人的迁移实验中,输入换成人类演示,生成视频中的机械臂仍然呈现出与演示对应的运动方向。迁移时模型参数全部冻结,没有针对这些演示额外微调。
来自主题: AI技术研报
7609 点击    2026-10-27 13:46
杨立昆首次详谈AMI Labs商业化路线图:先发论文,再进入工业,最终瞄准机器人

杨立昆首次详谈AMI Labs商业化路线图:先发论文,再进入工业,最终瞄准机器人

杨立昆首次详谈AMI Labs商业化路线图:先发论文,再进入工业,最终瞄准机器人

近日,在法国财经媒体《La Tribune》为 2026 年马赛人工智能大会(AIM 2026)录制的一场专访中,图灵奖得主、深度学习先驱杨立昆(Yann LeCun)详细披露了其创办的人工智能初创公司 AMI Labs 的世界模型商业化路线:先发表科学论文,再进入工业应用,最终瞄准家庭机器人、自动驾驶等需要与现实世界交互的智能系统。
来自主题: AI资讯
5606 点击    2026-10-27 10:31
可可矩阵COCO Matrix发布CO01模型:言传身教,让机器人边做边学

可可矩阵COCO Matrix发布CO01模型:言传身教,让机器人边做边学

可可矩阵COCO Matrix发布CO01模型:言传身教,让机器人边做边学

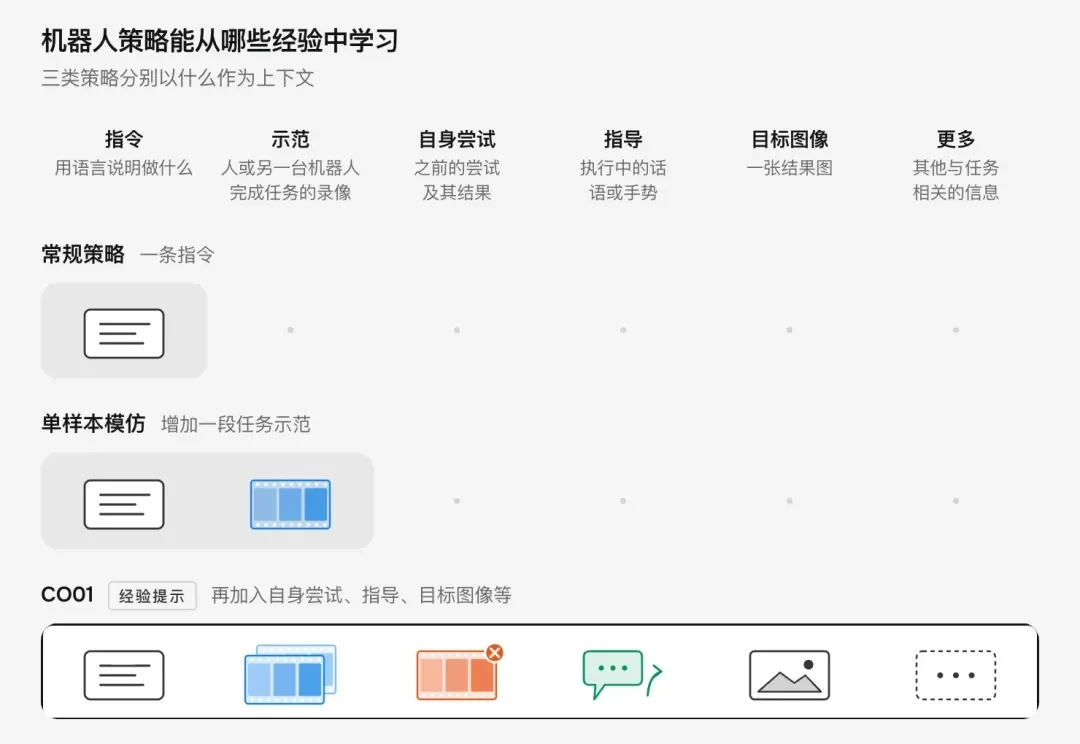
人通过观摩、尝试和指点学习,机器人也能如此。可可矩阵(COCO Matrix)发布机器人模型 CO01(读作/kuːl/),让机器人也能从这些经验中学习。
来自主题: AI技术研报
10348 点击    2026-10-27 10:31
先在平行世界里试一试,机器人再动手:清华提出ParallelWorld

先在平行世界里试一试,机器人再动手:清华提出ParallelWorld

先在平行世界里试一试,机器人再动手:清华提出ParallelWorld

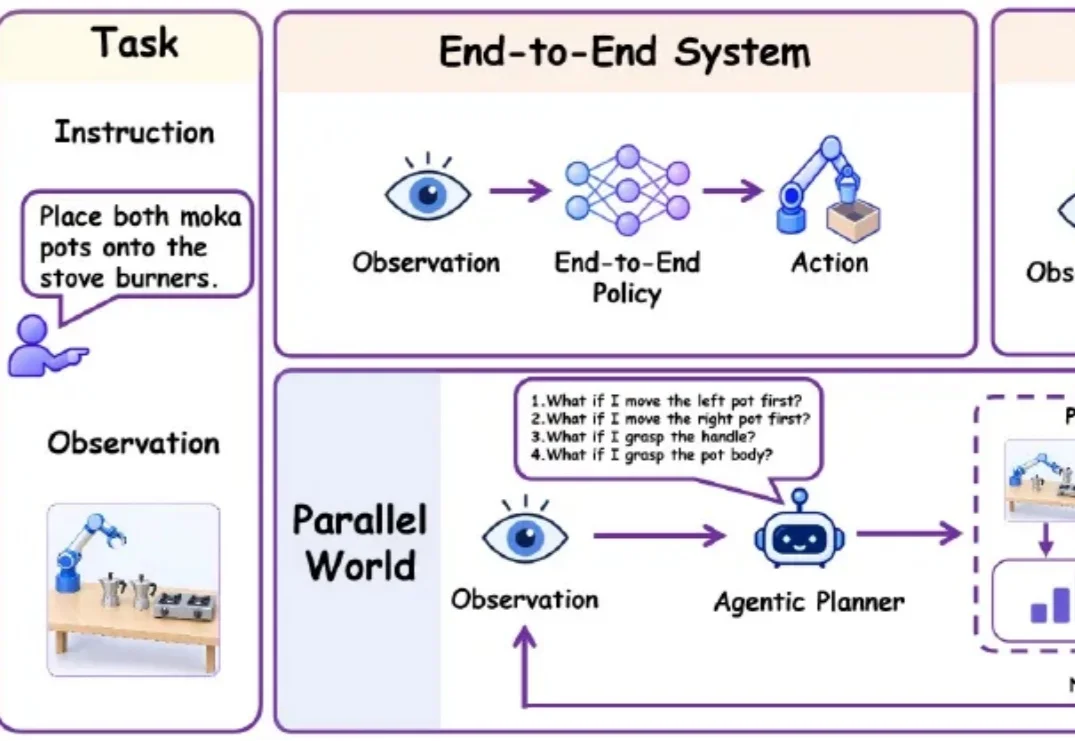
机器人动手前,能不能先看一看不同选择会带来什么后果?ParallelWorld 将多步预演引入具身智能体的高层规划,将任务成功率从 56% 提升至 83%。
来自主题: AI技术研报
6095 点击    2026-10-27 09:46
整天唱跳武术的宇树机器人,终于上岗保镖了

整天唱跳武术的宇树机器人,终于上岗保镖了

整天唱跳武术的宇树机器人,终于上岗保镖了

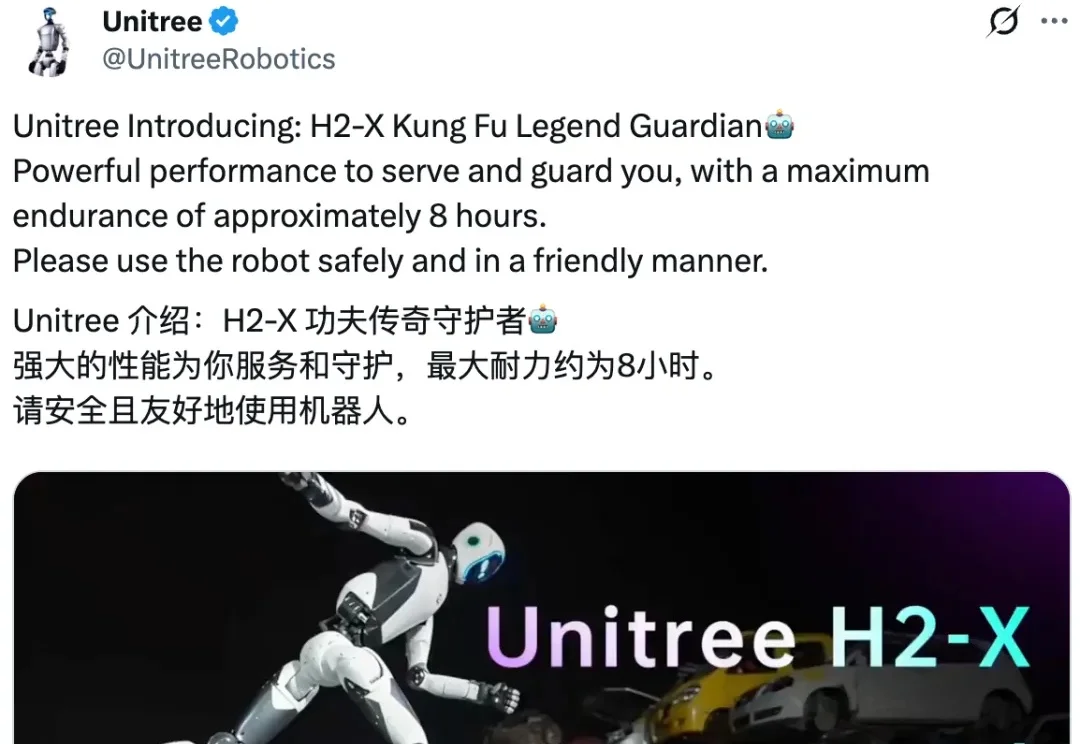
嚯,宇树机器人苦练的一身武术,终于派上实际用场了!

来自主题: AI资讯
6859 点击    2026-10-26 15:04
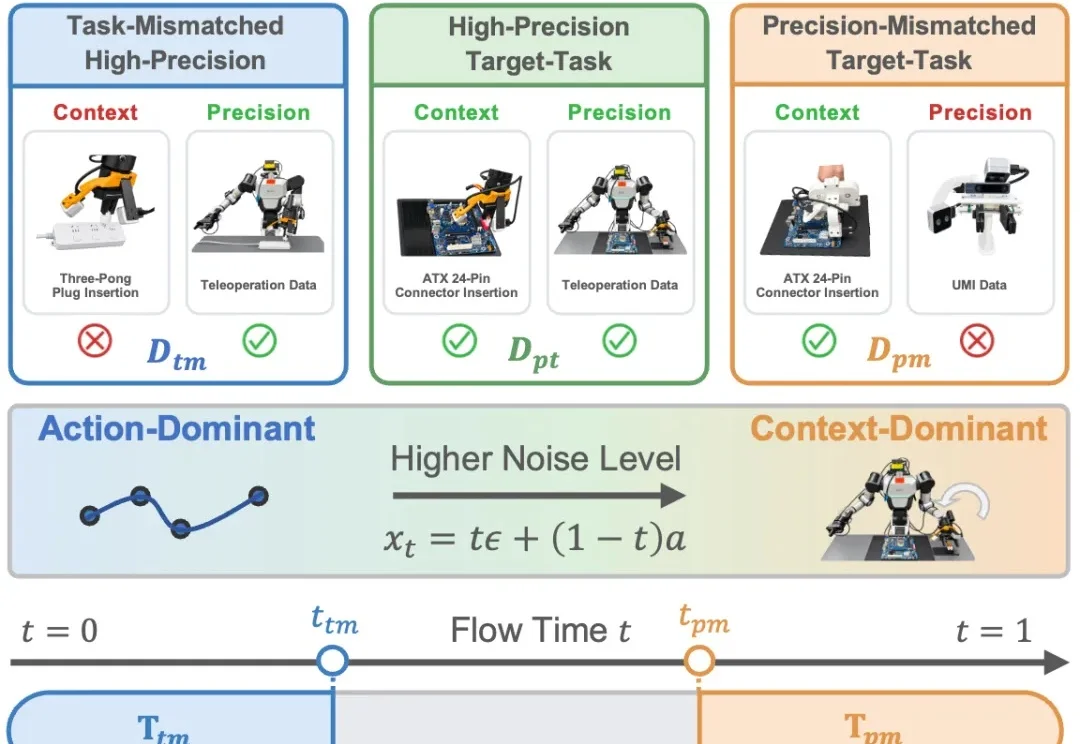
别急着丢掉「坏数据」:三星团队提出 ε4P,让不完美数据助力高精度机器人操作

别急着丢掉「坏数据」:三星团队提出 ε4P,让不完美数据助力高精度机器人操作

别急着丢掉「坏数据」:三星团队提出 ε4P,让不完美数据助力高精度机器人操作

在电子产品装配线上,将连接器插到主板上,看似简单,却要求在有限的生产节拍内准确、稳定地完成。面对零点几毫米的接口间隙,细微偏差就可能让连接器卡住,造成装配失败或零件损伤。
来自主题: AI技术研报
7988 点击    2026-10-26 14:43
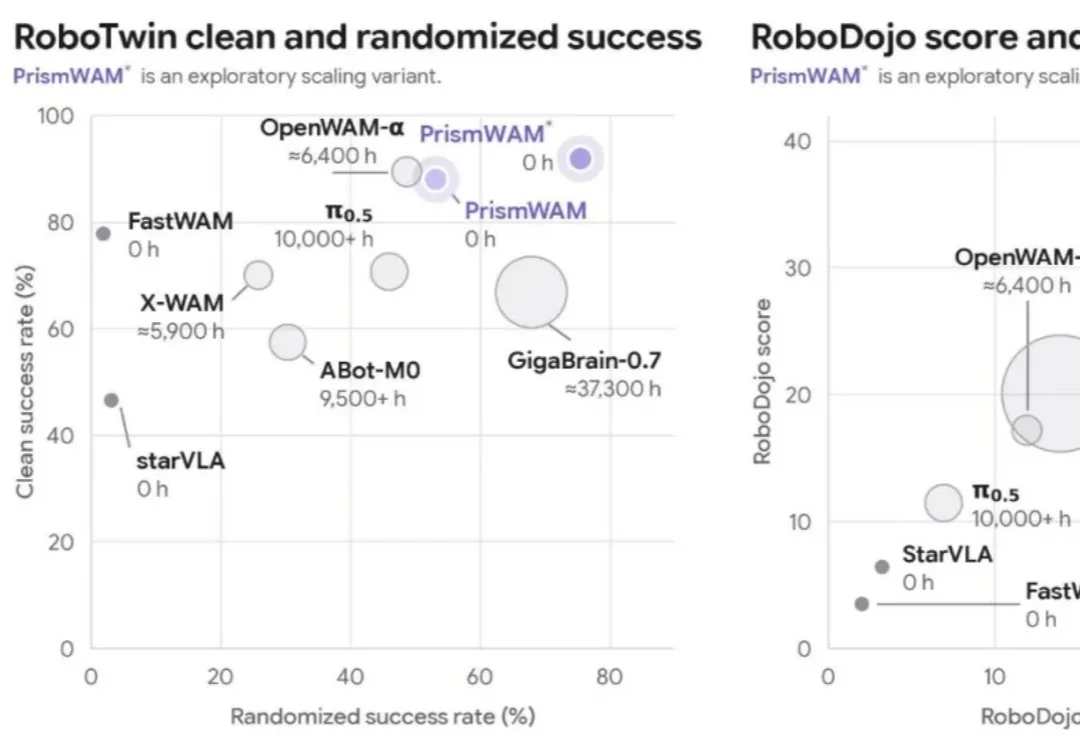
RoboTwin第一、RoboDojo领跑:Physical AI的下一轮Scaling,为什么是Physics?

RoboTwin第一、RoboDojo领跑:Physical AI的下一轮Scaling,为什么是Physics?

RoboTwin第一、RoboDojo领跑:Physical AI的下一轮Scaling,为什么是Physics?

近日,厘清智能创始人、清华大学人工智能学院李一鸣教授团队发布了两项 Physical AI 研究成果:世界动作模型 PrismWAM,以及面向机器人执行诊断与持续改进的 Agentic 框架 RoboDoctor。
来自主题: AI资讯
10150 点击    2026-10-26 10:42