深度|四张榜单,四种真相:WAIC 之后,世界模型到底该看哪个排名?
深度|四张榜单,四种真相:WAIC 之后,世界模型到底该看哪个排名?7 月的上海,世博展览馆 H3 馆的过道比往年拥挤许多。 入口处停着宇树的载人变形机甲 GD01,观众排队坐进驾驶舱拍照。往里走,300 多台机器人真机散在 200 多家具身智能企业的展台之间,具身智
来自主题: AI资讯
9070 点击 2026-07-23 10:56

 搜索
7 月的上海,世博展览馆 H3 馆的过道比往年拥挤许多。 入口处停着宇树的载人变形机甲 GD01,观众排队坐进驾驶舱拍照。往里走,300 多台机器人真机散在 200 多家具身智能企业的展台之间,具身智
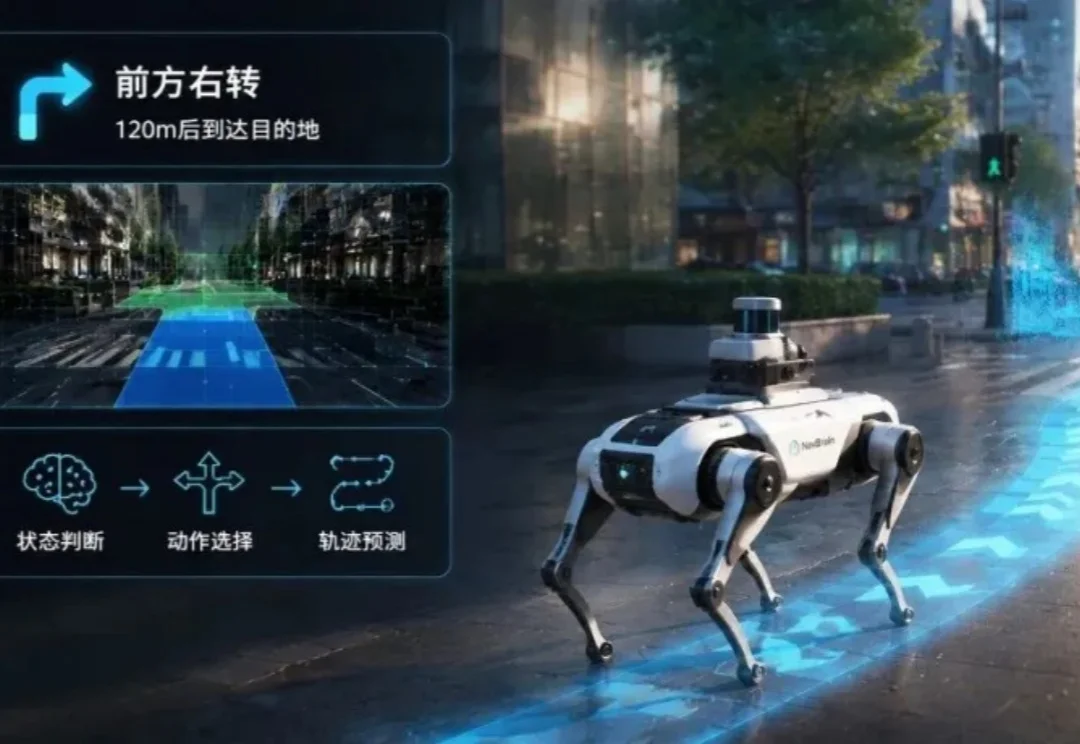
商业地图可以告诉机器人「前方右转」,却无法直接告诉它眼前应该从哪里转、沿哪一侧通过;即使已经生成路线,控制误差、地面变化和动态障碍,也可能让机器人在行进过程中逐渐偏离。
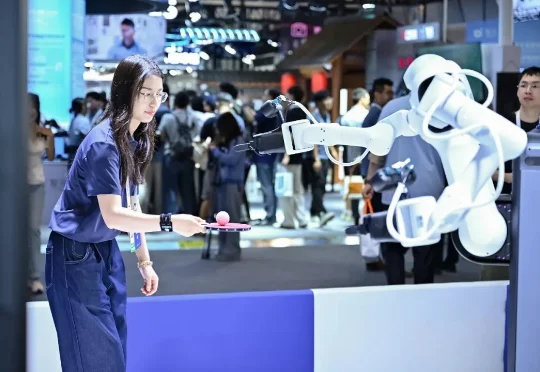
苏度科技联合创始人、董事长苏昊是ImageNet的核心作者之一,师从李飞飞。这家公司走了一条与硅谷主流“纯大脑黑盒大模型”不太一样的路:软硬件协同设计,上下分层架构,上层负责任务规划与环境理解,下层负责具体物体操作;Sim-to-Real作为核心训练范式,让机器人在虚拟世界里经历几百万年的进化,再迁移到现实。
“AI教母”李飞飞创办的World Labs正式宣布收购美国机器人仿真初创公司SceniX。这笔交易是World Labs成立以来的首笔公开收购,也标志着这家以“空间智能”为旗帜的明星创企,正式将业务边界从3D世界生成推进到物理机器人训练领域。
袁博地的答案是否定的。从清华大学接触计算机视觉,到 UC Berkeley 攻读 AI 博士,再到 Google X 负责机器人的视觉系统,袁博地过去十多年的研究几乎始终围绕 Pixel 展开:从图像识别,到 GAN、Diffusion,再到图像和视频生成,技术范式不断变化,研究对象却始终指向同一件事——如何让机器理解和生成视觉世界。
最近手头在测一个新模型,叫 Macaron-V1。说实话一开始没抱太大期待,打着「个人智能体」旗号的产品这两年太多了,大多数打开之后还是那套老配方:一个聊天机器人,外面挂几个插件。但测了三四天下来,发现这个模型的思路跟我预想的不太一样,值得认真写一篇。
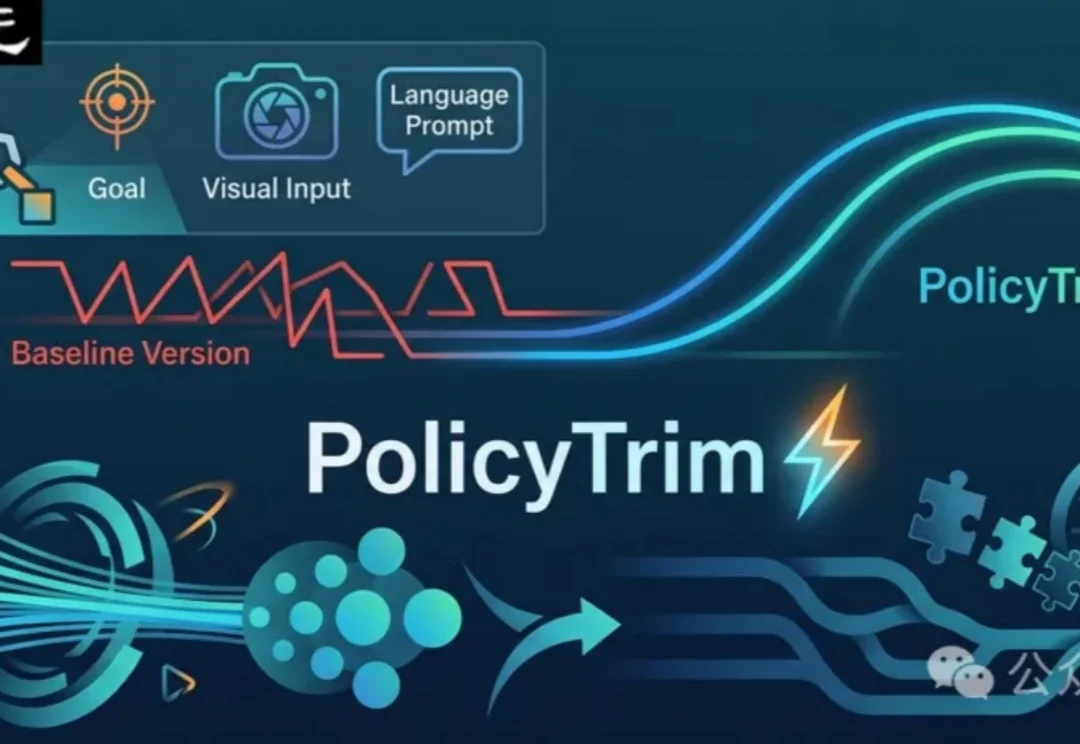
VLA模型已经会做任务,但真实机器人还是慢!PolicyTrim是一种优化VLA机器人执行效率的方法,无需重新训练。它通过扩展可靠动作序列并减少冗余步骤,帮助机器人更直接完成任务,提升整体速度。
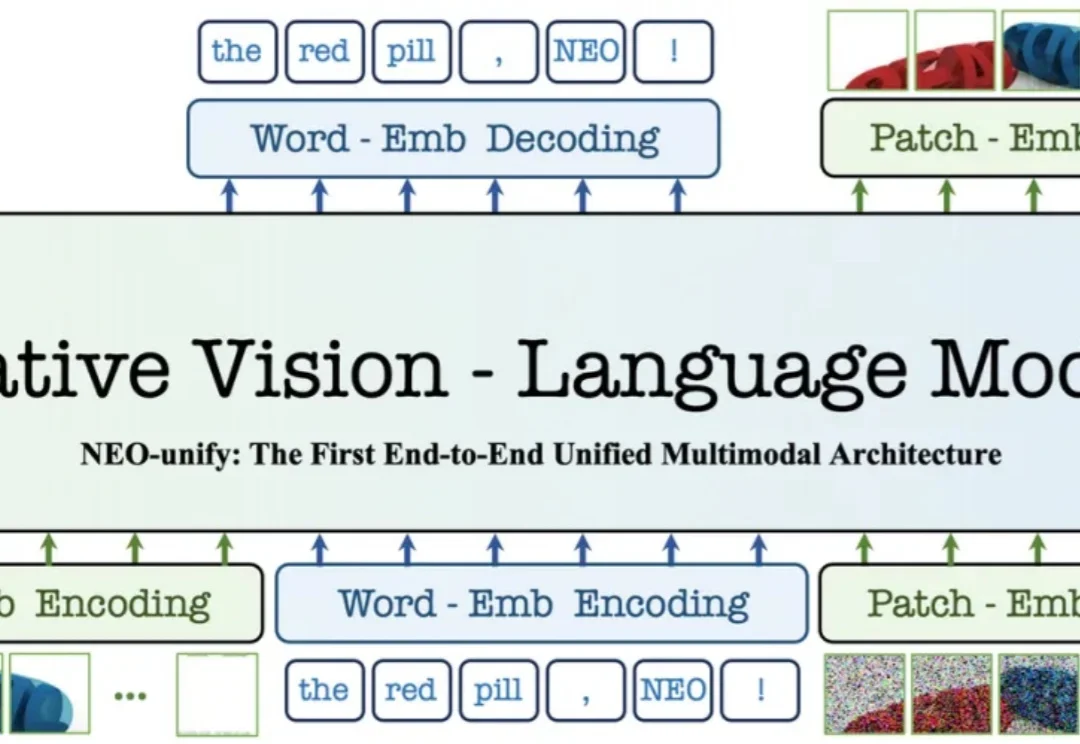
刚刚结束的 2026 年世界人工智能大会(WAIC) ,具身智能与 AI 终端占据了最显眼的位置,人形机器人、灵巧手和各类智能硬件吸引了大量目光。
近日,国内智能特种机器人企业史河机器人宣布完成C轮融资,由浙江国资旗下强港资本领投,中际控股,以及广投资本、国海证券、君桐资本等机构联合投资,老股东复星锐正继续加码。
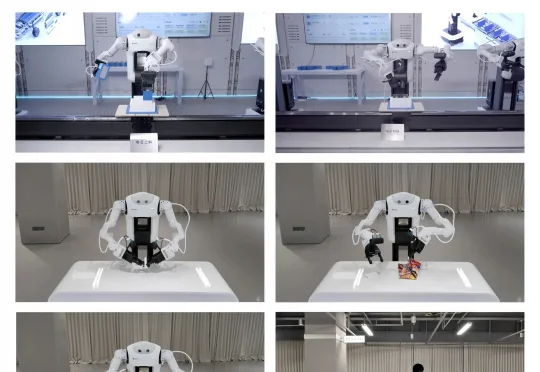
外界第一次认识苏度,是在今年 4 月。彼时,sudo R1 的开放物体抓取能力给行业留下深刻印象:在开放环境中面对随机物体,机器人能够稳定完成抓取。抓取,这是一个足够基础、又足够难的技能。