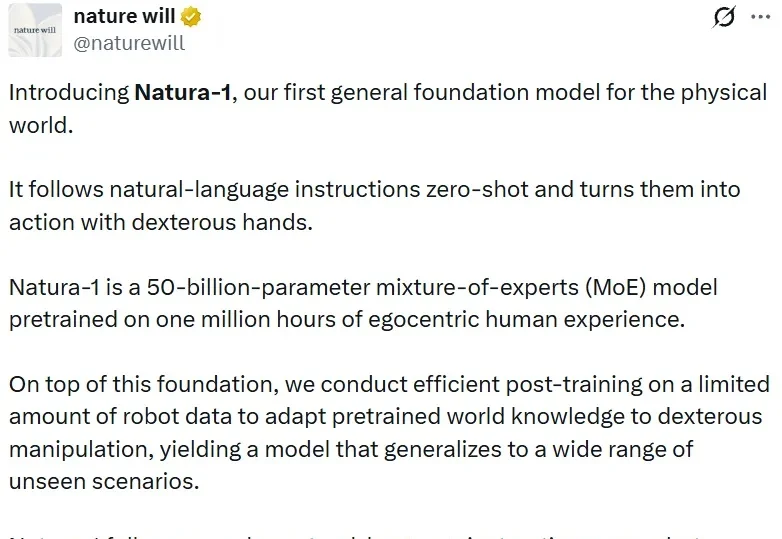
Natura-1发布:从百万小时人类经验中学会零样本泛化与灵巧操作
Natura-1发布:从百万小时人类经验中学会零样本泛化与灵巧操作包馄饨,对大多数人来说很简单:一手托皮,一手挑馅,对折,捏边,收口。很少有人意识到,这个过程里手掌始终在承托一张随时会变形的面皮,手指在不断感受馅料和面皮的回弹,两只手还要在恰当的时机交接。
来自主题: AI技术研报
7448 点击 2026-10-15 11:27

 搜索
包馄饨,对大多数人来说很简单:一手托皮,一手挑馅,对折,捏边,收口。很少有人意识到,这个过程里手掌始终在承托一张随时会变形的面皮,手指在不断感受馅料和面皮的回弹,两只手还要在恰当的时机交接。
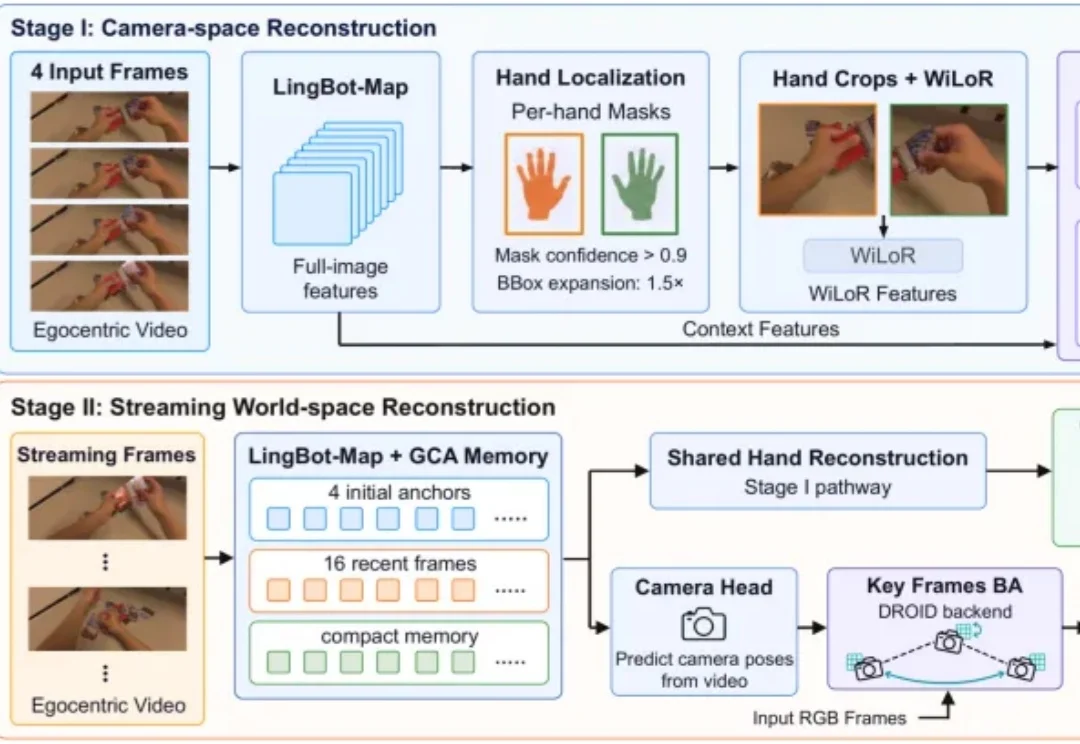
人类每天都在完成丰富的手部操作。通过头戴相机记录下这些过程,能为具身智能提供大量示范。
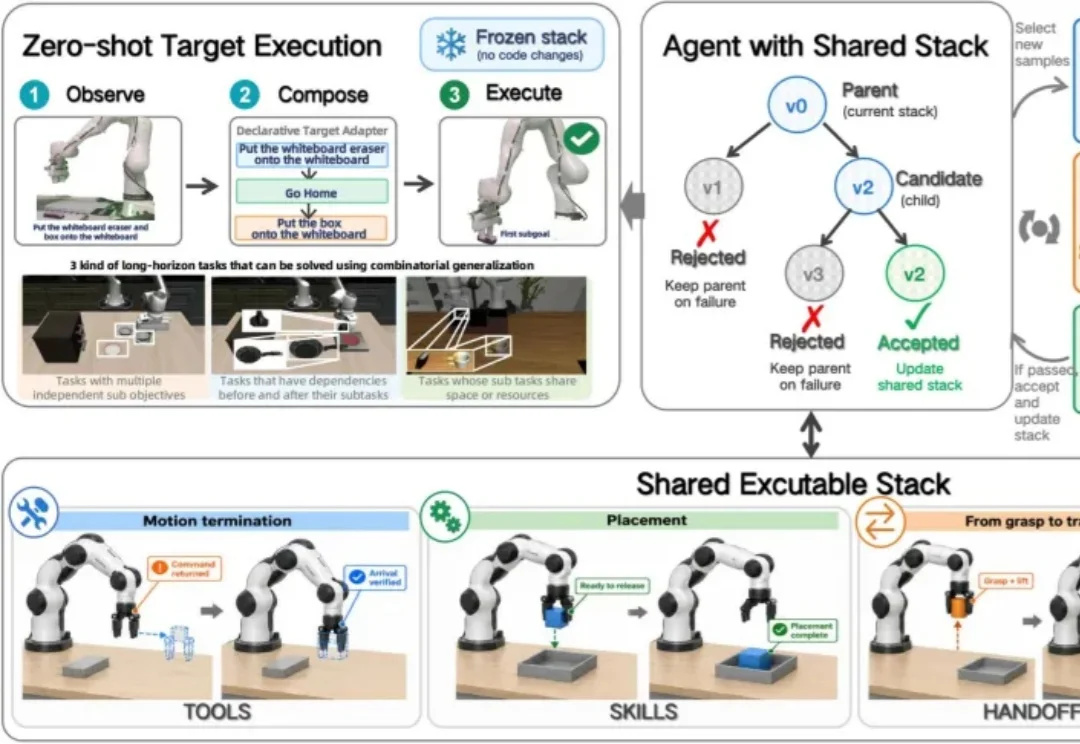
机器人 RSI 时刻远远未到达,先看一个动作:机械臂把碗放到盘子上,再抓起杯子,放进刚刚移动过的碗里。
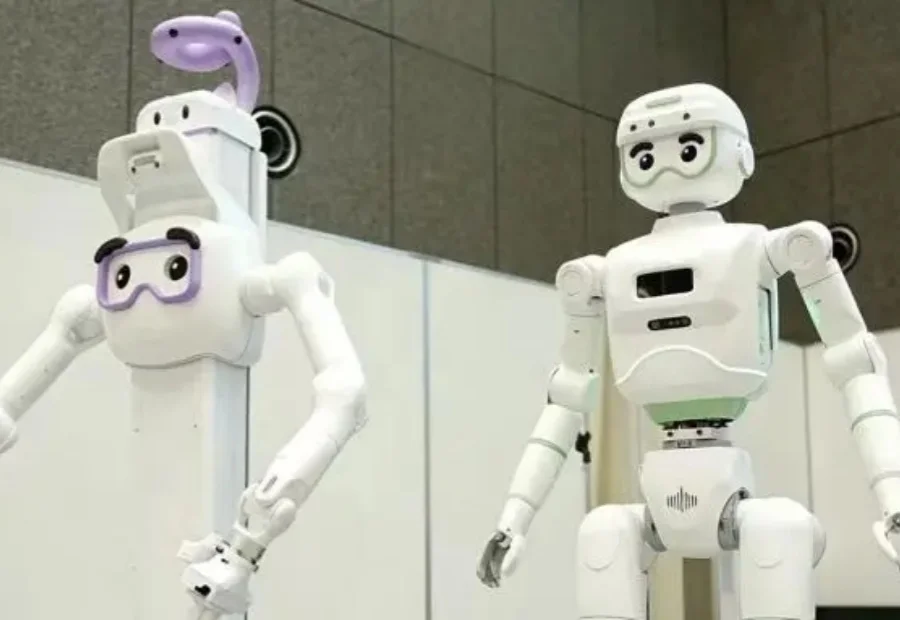
不追求一机全能,零售机器人开始按任务分工。
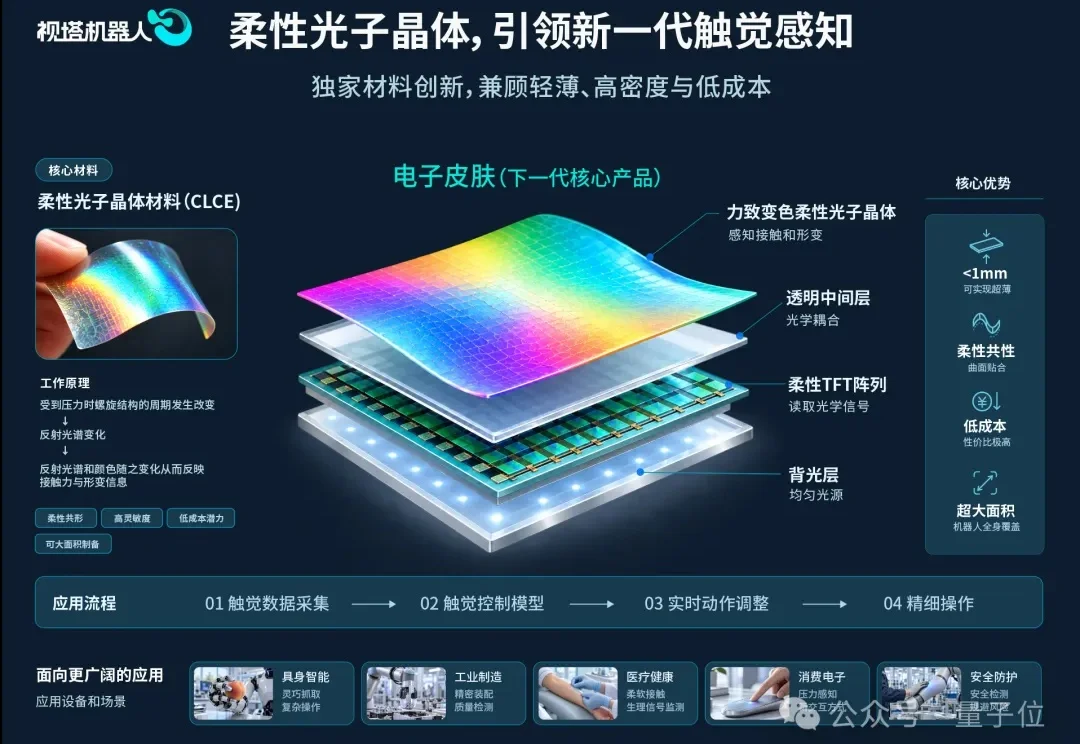
机器人已经能跑、能跳、能翻跟头,但真要让它拿起一颗鸡蛋、拧紧一颗螺母,事情就没那么简单了。
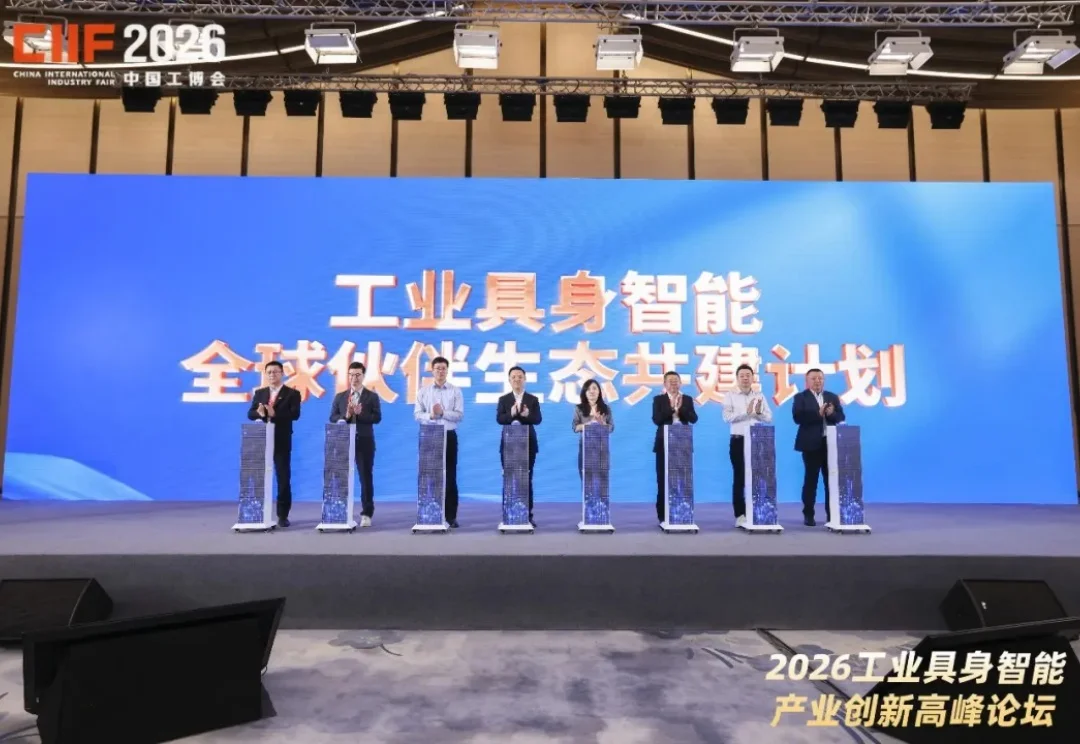
10 月 12 日下午,“工业具身・智造无界”2026 工业具身智能产业创新高峰论坛于国家会展中心顺利举行。
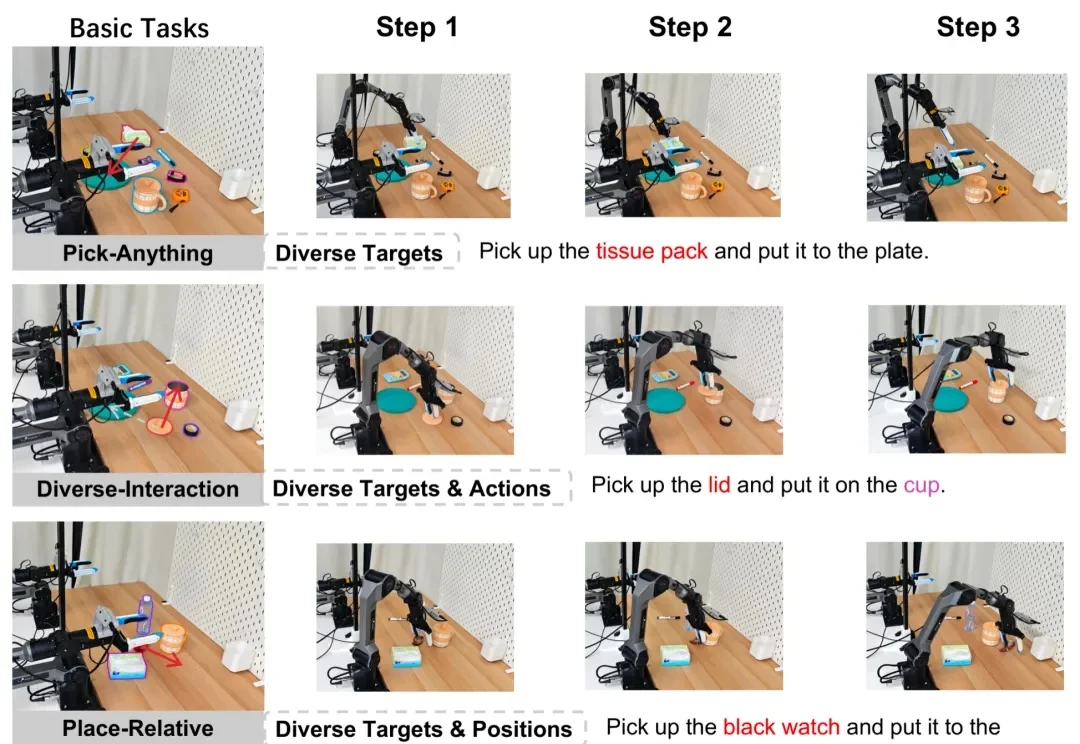
Ola-Sem 正式开源版本来了!UniWAM 探索 Human-Robot Co-training 的 Scaling 趋势,实现世界理解、未来预测与动作生成的统一学习,代码与权重全面开源。
机器人界的“劳模”评选,这就安排上了!
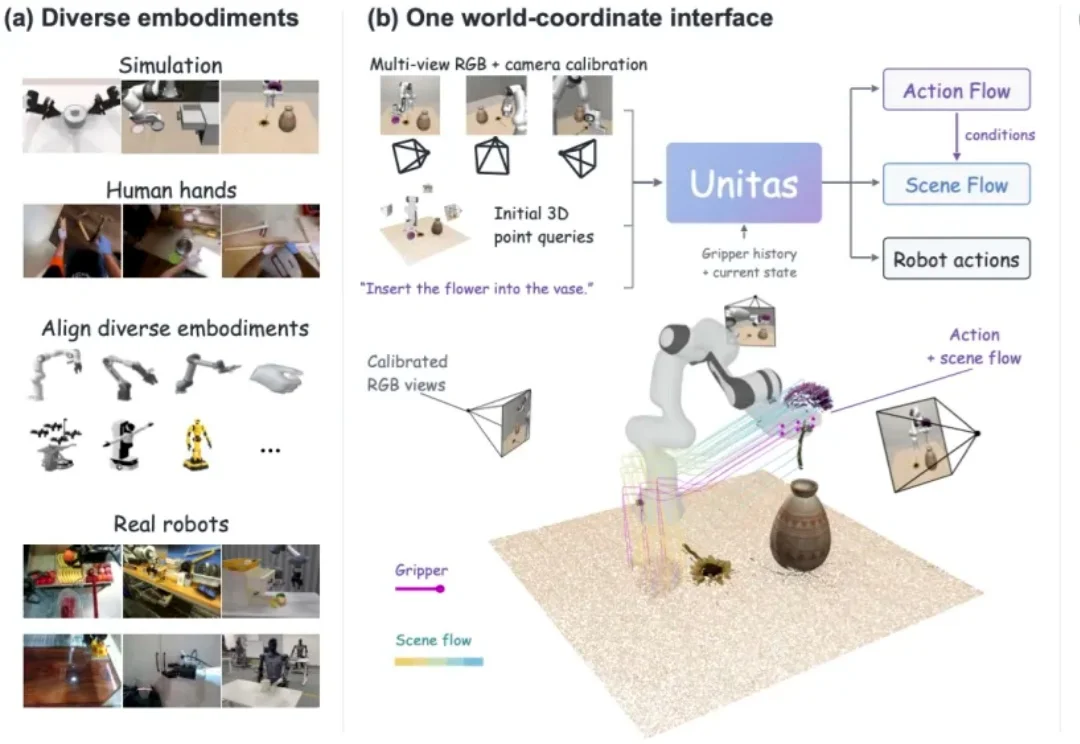
大语言模型为什么能 scale?一个重要基础是,海量来源各异的知识,被统一进了同一种输入输出空间 —— 文本。输入是文本,输出也是文本,主干模型在这个统一空间中学习、组合与迁移知识。那么,具身智能要获得类似的泛化能力,通往 Physical AGI,它的 “原生统一空间” 是什么?
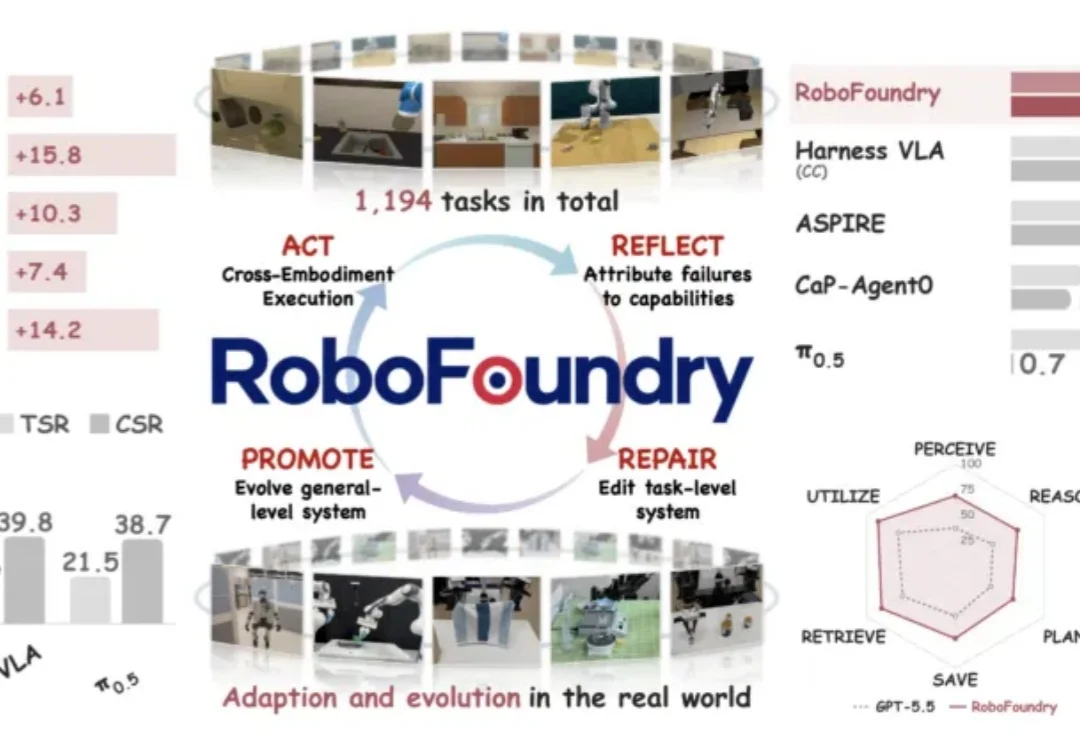
同一个 GPT-5.5,放进不同的系统里,做具身任务的表现可以相差悬殊。在 EmbodiedBench 上,直接使用 GPT-5.5 的平均成功率是 56.9%;模型参数一个不改,只让它周围的系统持续进化,这个数字变成了 72.7%。