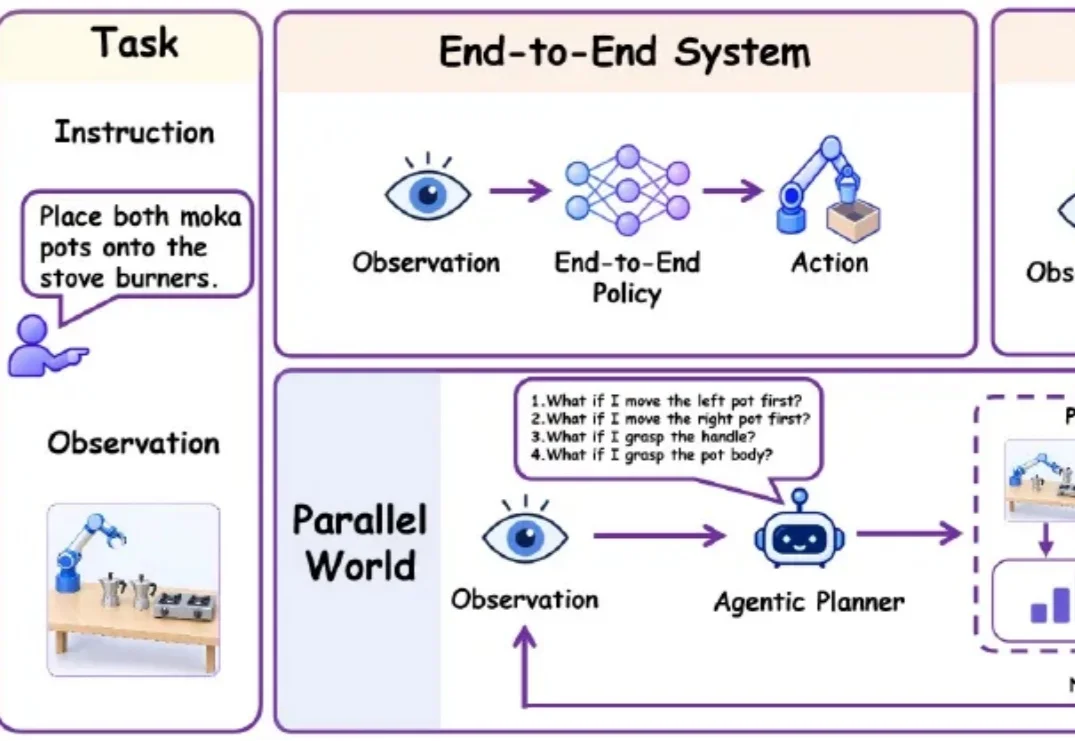
先在平行世界里试一试,机器人再动手:清华提出ParallelWorld
先在平行世界里试一试,机器人再动手:清华提出ParallelWorld机器人动手前,能不能先看一看不同选择会带来什么后果?ParallelWorld 将多步预演引入具身智能体的高层规划,将任务成功率从 56% 提升至 83%。
来自主题: AI技术研报
6071 点击 2026-10-27 09:46

 搜索
机器人动手前,能不能先看一看不同选择会带来什么后果?ParallelWorld 将多步预演引入具身智能体的高层规划,将任务成功率从 56% 提升至 83%。
太反差了。
嚯,宇树机器人苦练的一身武术,终于派上实际用场了!
RSI(Recursive Self-Improvement,递归自我改进)关注系统能否不断发现自身短板、获取新经验,并用新经验提升下一轮表现。然而,当前的具身系统仍高度依赖真机试错和人工决策。
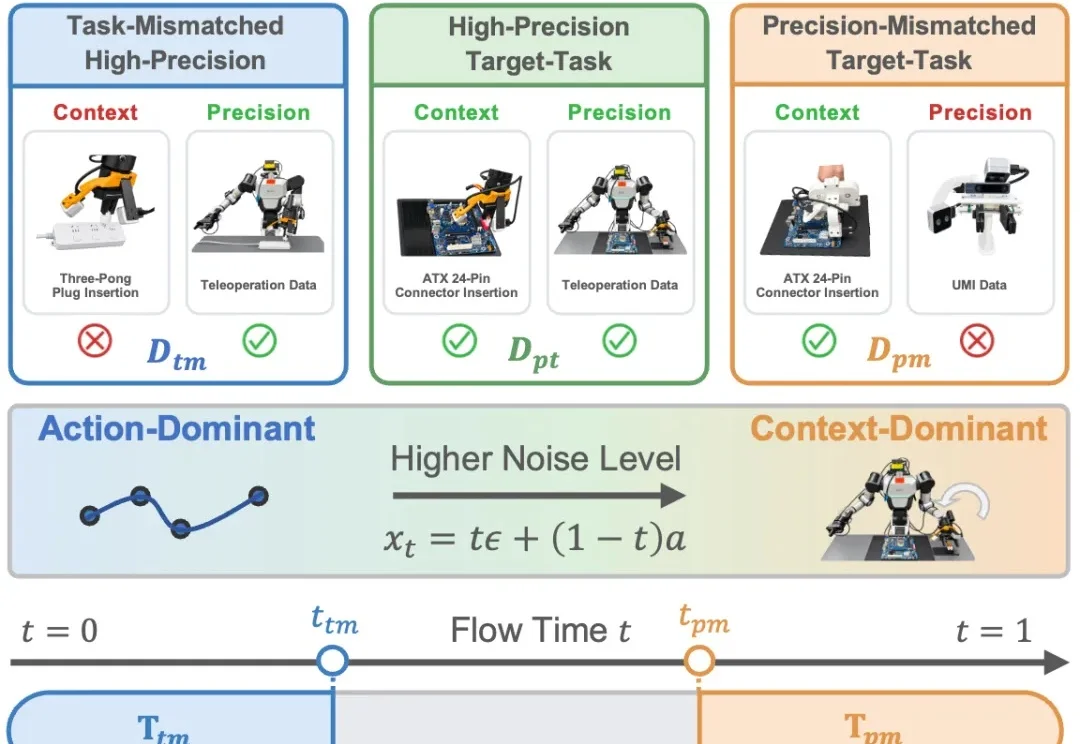
在电子产品装配线上,将连接器插到主板上,看似简单,却要求在有限的生产节拍内准确、稳定地完成。面对零点几毫米的接口间隙,细微偏差就可能让连接器卡住,造成装配失败或零件损伤。
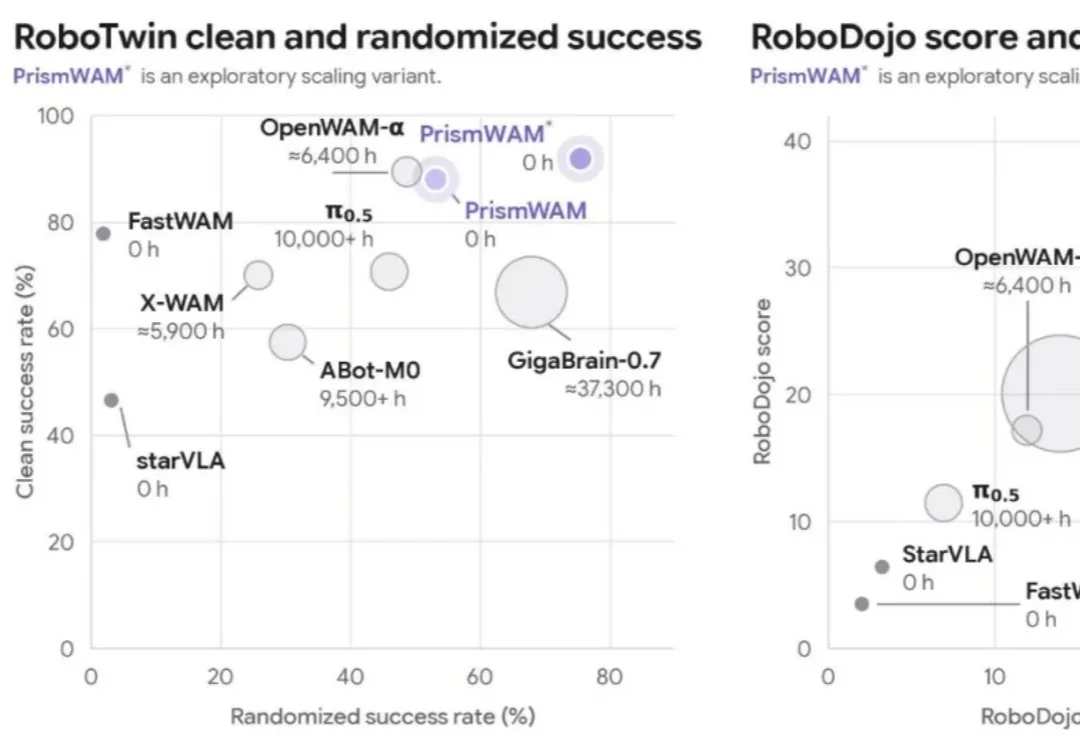
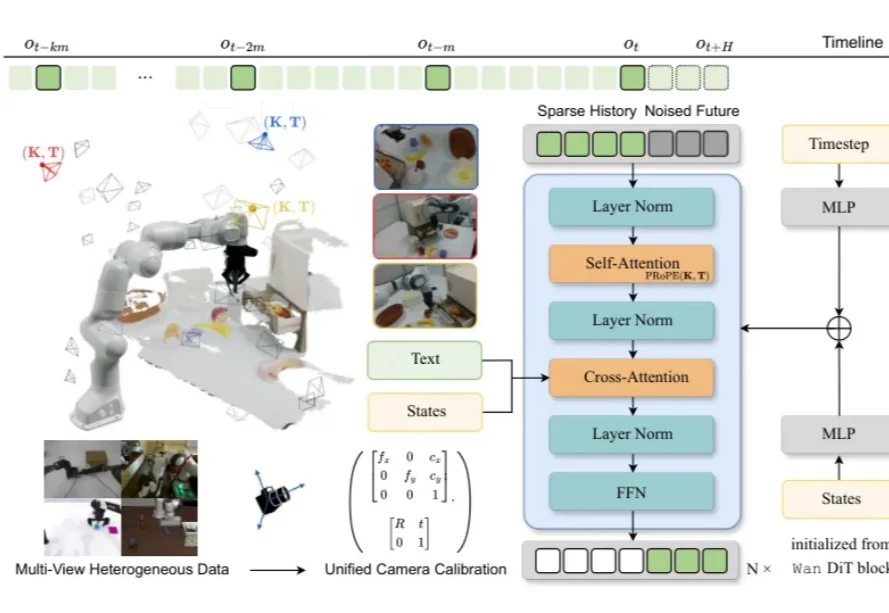
近日,厘清智能创始人、清华大学人工智能学院李一鸣教授团队发布了两项 Physical AI 研究成果:世界动作模型 PrismWAM,以及面向机器人执行诊断与持续改进的 Agentic 框架 RoboDoctor。
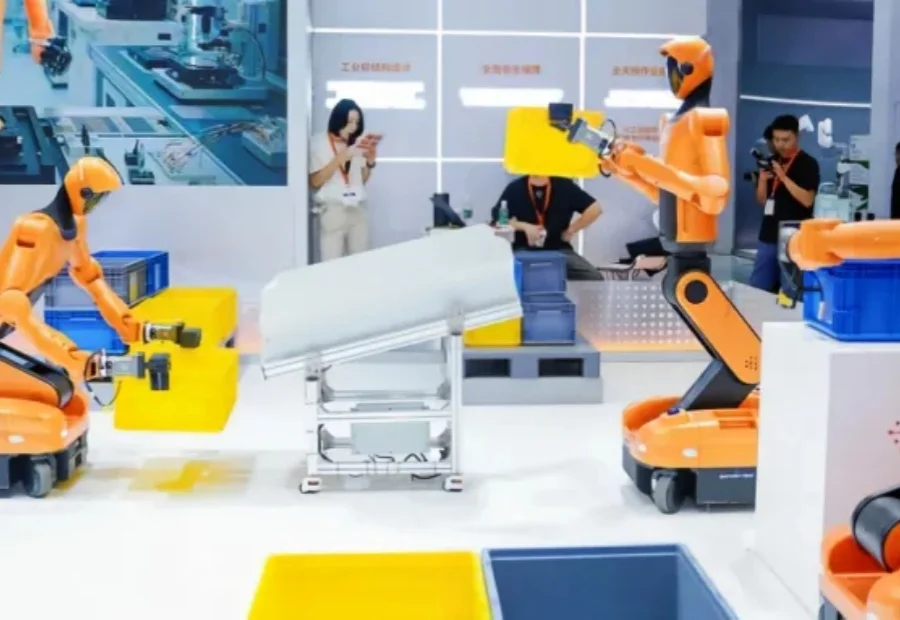
让每一次交付都成为下一次部署的技术积累。
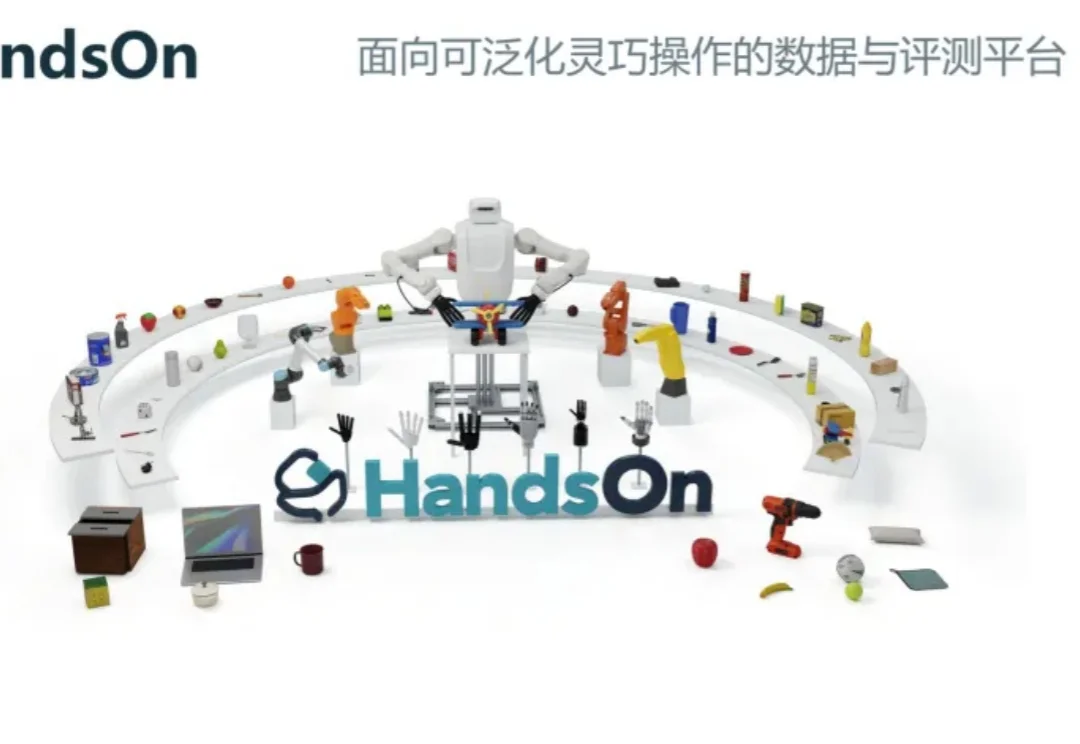
机器人操作的「考卷」,需要为灵巧手重新出一份了。
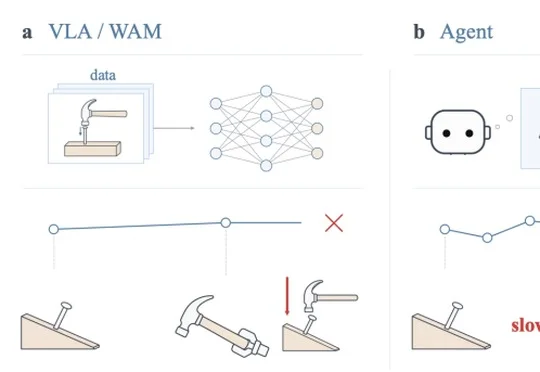
复旦大学可信具身智能研究院团队提出具身自进化框架RoboSkill,通过触觉反馈确认物理状态并积累、复用含代码的Skill,减少机器人Agent重复探索与推理,缩短任务执行时间。
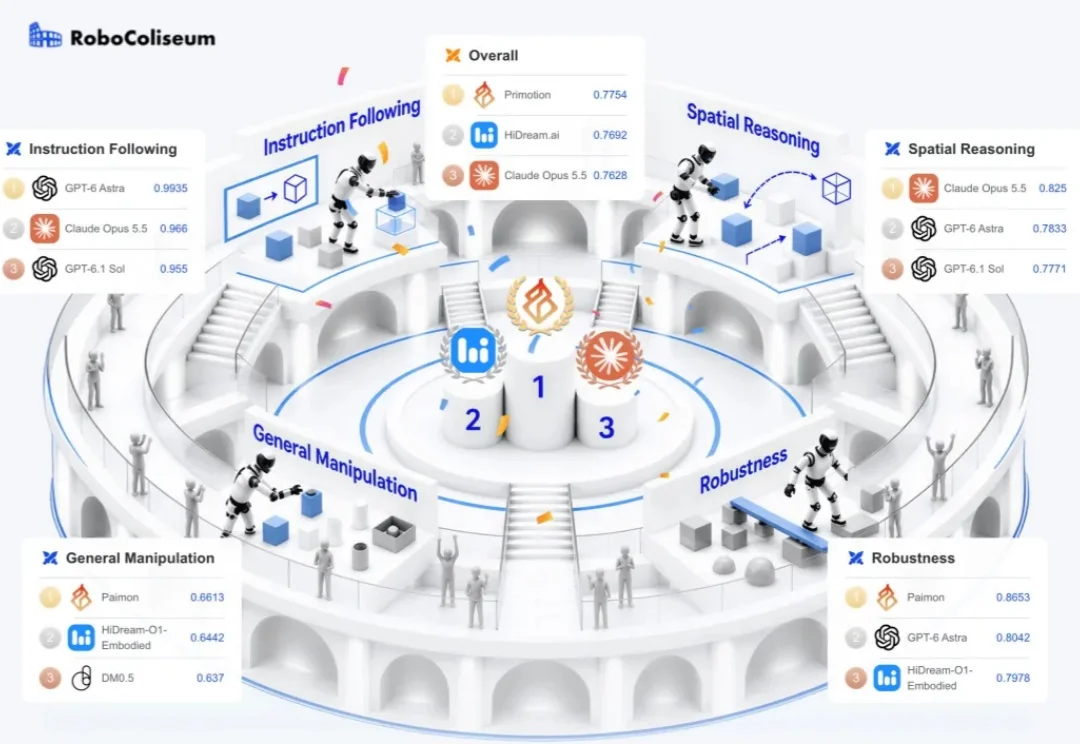
如果让 GPT、Claude、Gemini 直接指挥机器人干活,谁更靠谱?