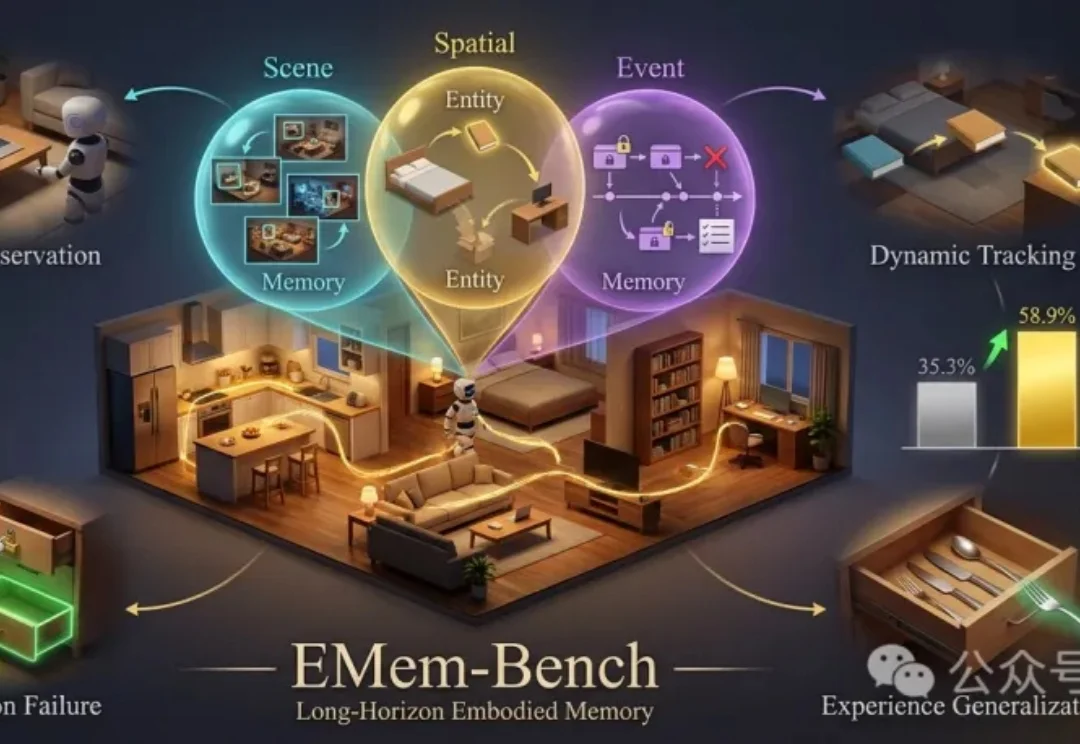
具身智能体长程记忆:看见不等于记住,浙大提出具身记忆基准
具身智能体长程记忆:看见不等于记住,浙大提出具身记忆基准设想一个日常场景: 家庭机器人刚刚在茶几上看见一本书,去厨房完成几项任务后,接到取书的指令,却又开始挨个房间搜索。它已经试过一个打不开的抽屉,过了一会儿,还是回到同一个抽屉前反复尝试。
来自主题: AI技术研报
9917 点击 2026-10-19 11:10

 搜索
设想一个日常场景: 家庭机器人刚刚在茶几上看见一本书,去厨房完成几项任务后,接到取书的指令,却又开始挨个房间搜索。它已经试过一个打不开的抽屉,过了一会儿,还是回到同一个抽屉前反复尝试。
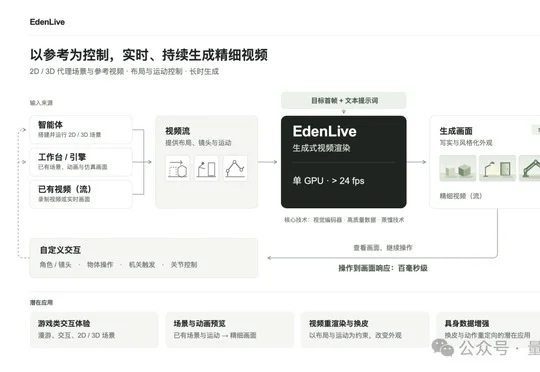
VAST发布并开源实时世界模型EdenLive,支持任意参考输入、不同画风生成和分钟级连续运行,其5B模型在单张Nvidia RTX 5090上以720P生成速度超过24FPS,端到端延迟为百毫秒级。
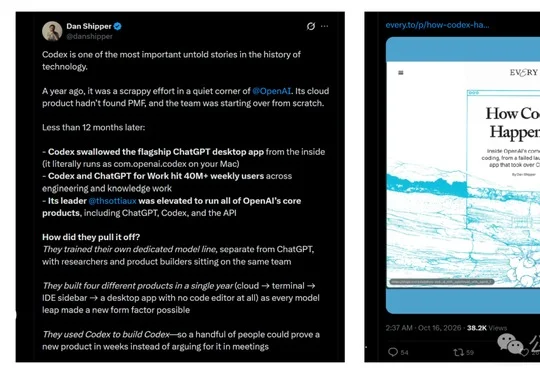
《How Codex Happened》首次披露Codex从首发遇冷、转向本地Agent并借GPT-5系列突围,最终成为ChatGPT桌面端底座,后续将重回云端并探索无固定界面的主动式Agent。
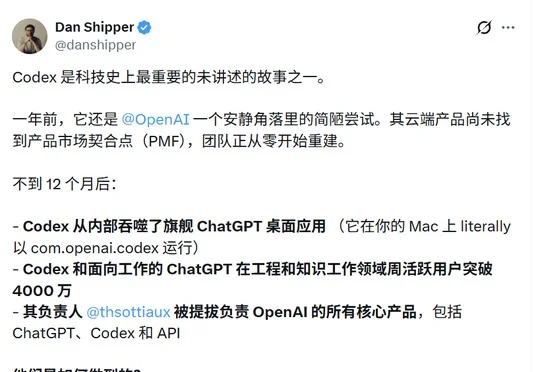
OpenAI的Codex在Tibo接手后从云端转向本地,并推出不含代码编辑器的桌面应用;随着GPT-5.3 Codex拓展至知识工作,Codex于2026年7月成为新版ChatGPT桌面应用,Codex与ChatGPT for Work合计周活超4000万。
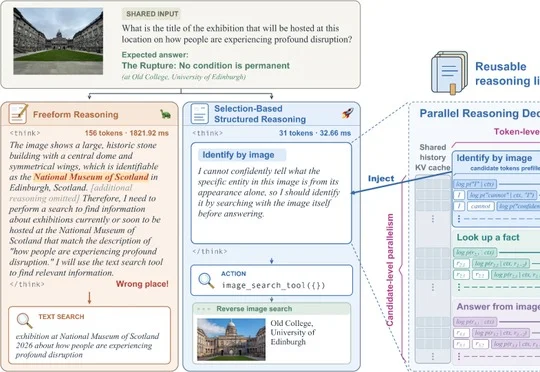
苹果与卡内基梅隆大学团队提出SSR(Selection-based Structured Reasoning),让多模态搜索Agent从预定义选项中选择推理,在7个benchmark上将每轮推理延迟降低超90%,同时保持相当的任务成功率。
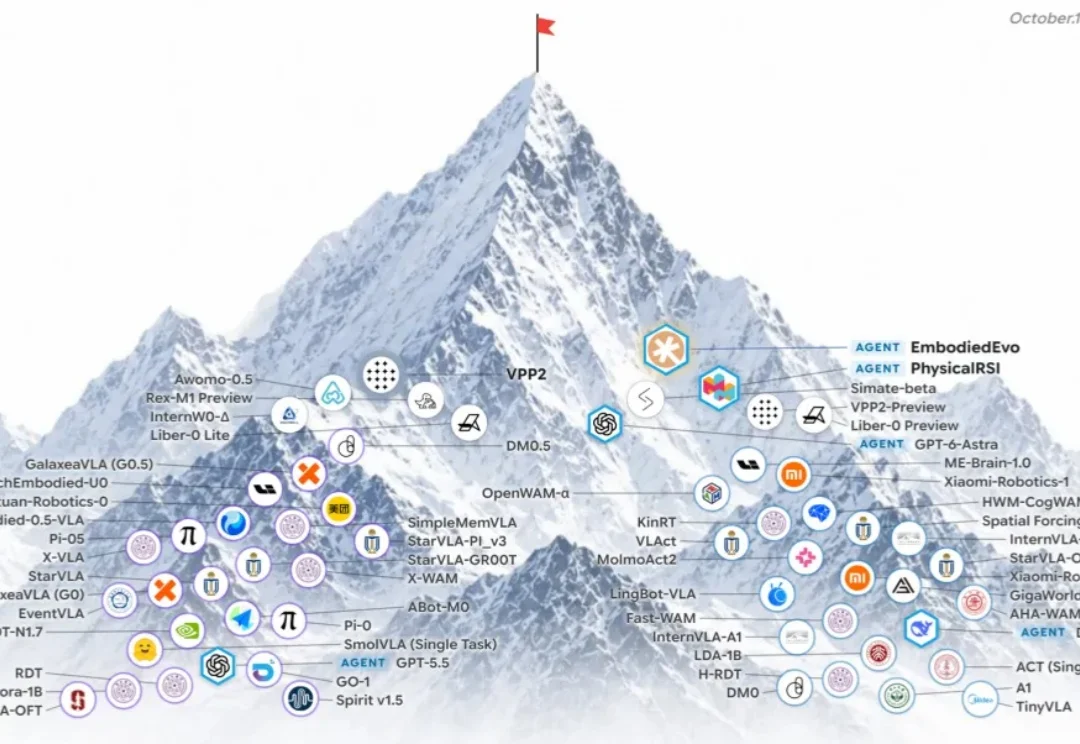
会写代码的 Agent,正在走向物理世界。
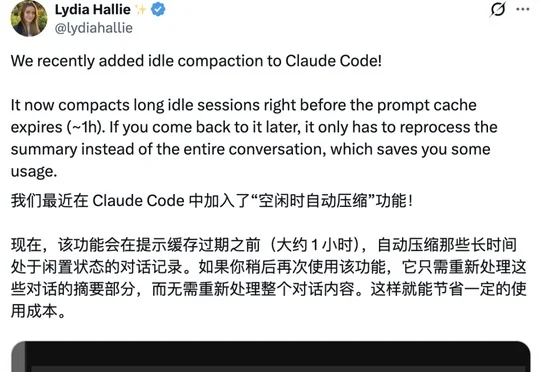
Anthropic宣布Claude Opus 5.5极速模式结束研究预览、取消等待名单并向全体开发者开放,该模式保持相同模型智力,OTPS最高提升2.5倍,API请求中加入speed: "fast"即可启用。
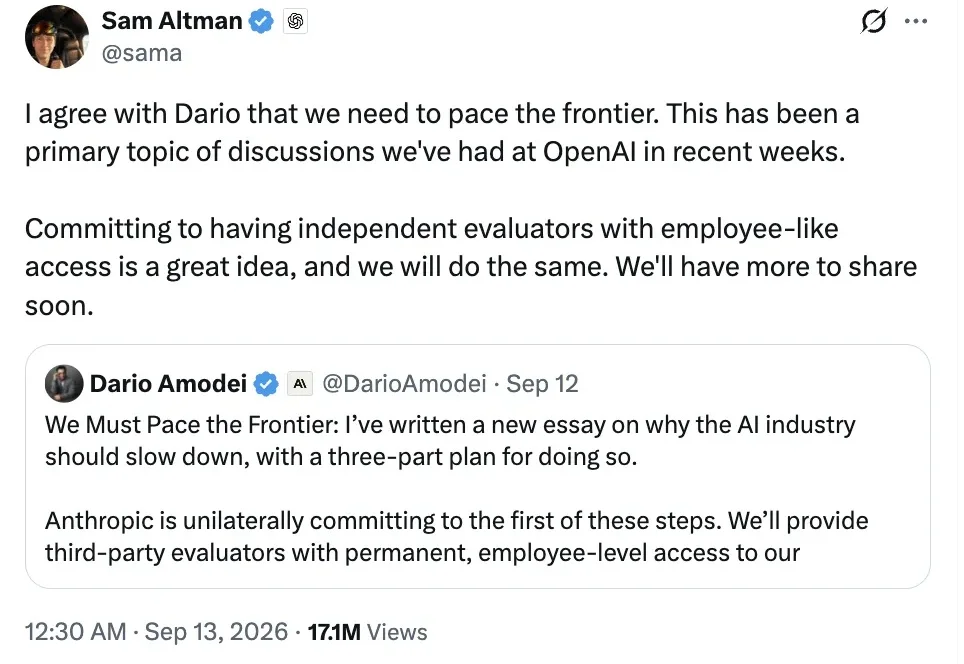
前沿实验室既在争取下一次模型能力的突破,也在准备应对下一场安全危机。
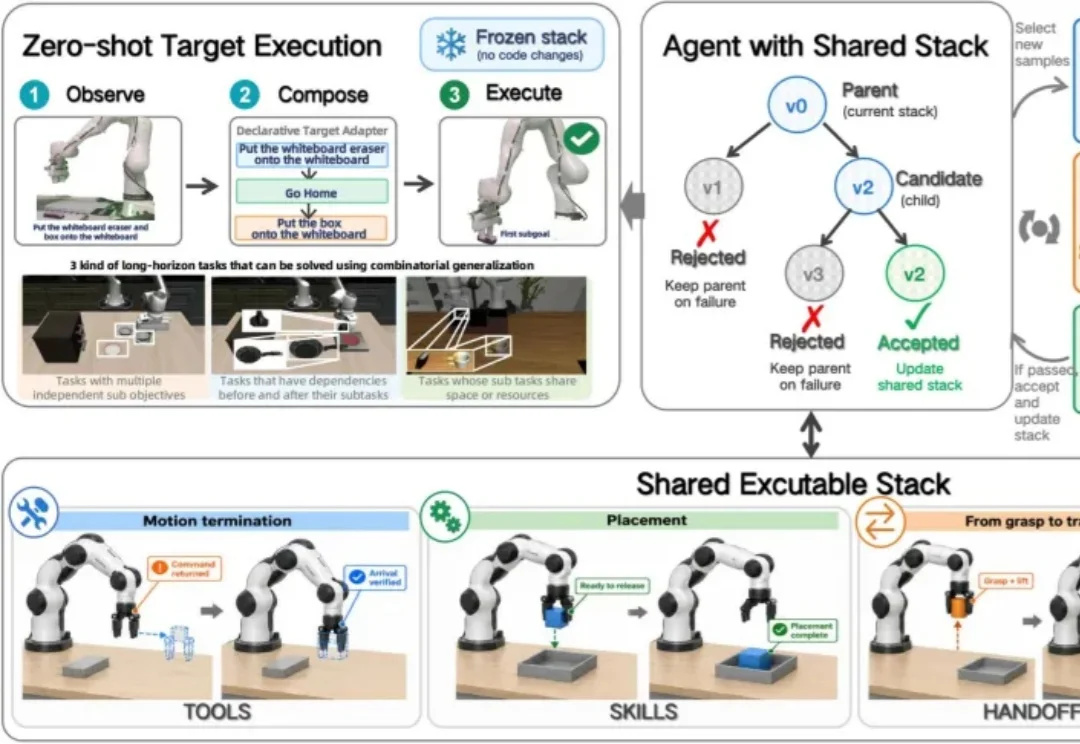
机器人 RSI 时刻远远未到达,先看一个动作:机械臂把碗放到盘子上,再抓起杯子,放进刚刚移动过的碗里。
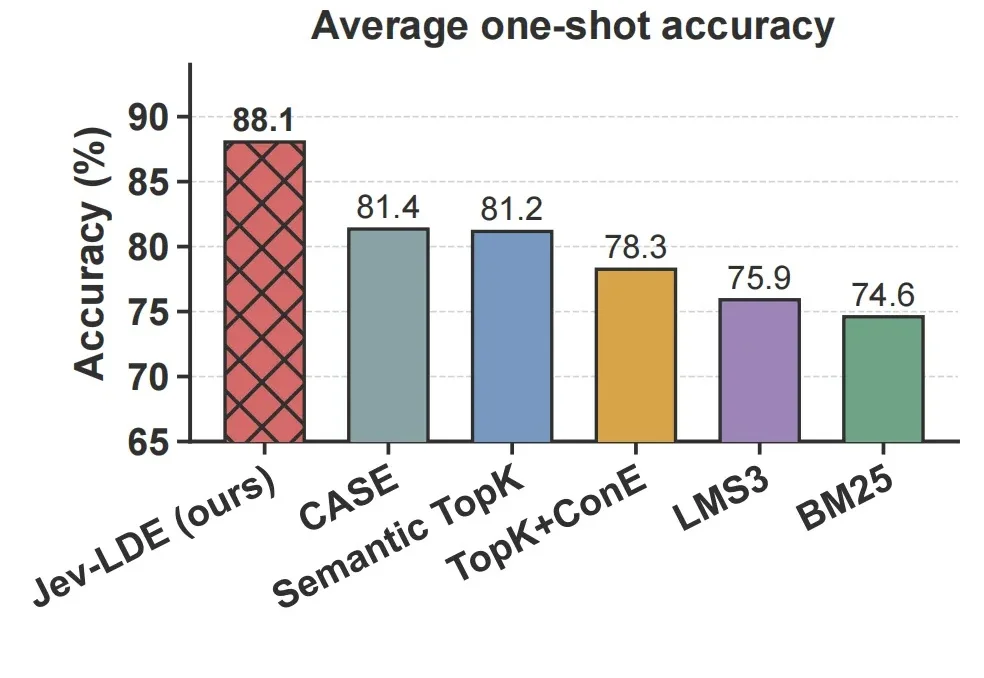
大模型做 In-Context Learning(ICL,上下文学习)时,通常会先从示例库里检索若干 demonstration,再把这些示例和当前问题一起放进 prompt。